Тепловизионная камера
Вы можете подключить тепловизионную камеру к Raspberry Pi 5 на квадрокоптере и использовать полученные с нее данные для построения теплового изображения и определения температуры в отдельных точках кадра.
Принцип работы
Тепловизионная камера улавливает инфракрасное излучение, которое испускают окружающие объекты. Датчик камеры преобразует это излучение в электрические сигналы. Электроника обрабатывает сигналы и формирует тепловое изображение, которое показывает распределение температуры на поверхности объектов.
Используемый тепловизионный модуль имеет разрешение 256x192 пикселя и передает два вида данных: обработанное тепловое изображение и матрицу температур.
Данные в ROS2
Драйвер clover2_thermal обрабатывает данные камеры и публикует тепловое изображение и матрицу температур в отдельных топиках ROS 2. По умолчанию драйвер использует тип сообщения sensor_msgs/msg/Image для обоих топиков:
Топик |
Кодировка ( |
Содержимое |
|---|---|---|
|
|
Обработанное тепловое изображение в оттенках серого. Каждый пиксель содержит значение яркости от 0 до 255. |
|
|
Матрица температур. Каждый пиксель содержит температуру в градусах Цельсия в виде 32-битного числа с плавающей точкой. |
Оба изображения имеют размер 256×192 пикселя. Координаты одного и того же пикселя совпадают в обоих топиках.
Используйте топик image_viz, чтобы просматривать тепловое изображение. Для измерения температуры обращайтесь к данным из temperature.
Подсказка
Не определяйте температуру только по яркости пикселя: она не показывает точное значение температуры.
Сборка и установка модуля
Тепловизионную камеру можно установить на квадрокоптер двумя способами.
Способ №1 (фронтальный):
Установите тепловизионную камеру в предусмотренное крепление для модуля камеры.
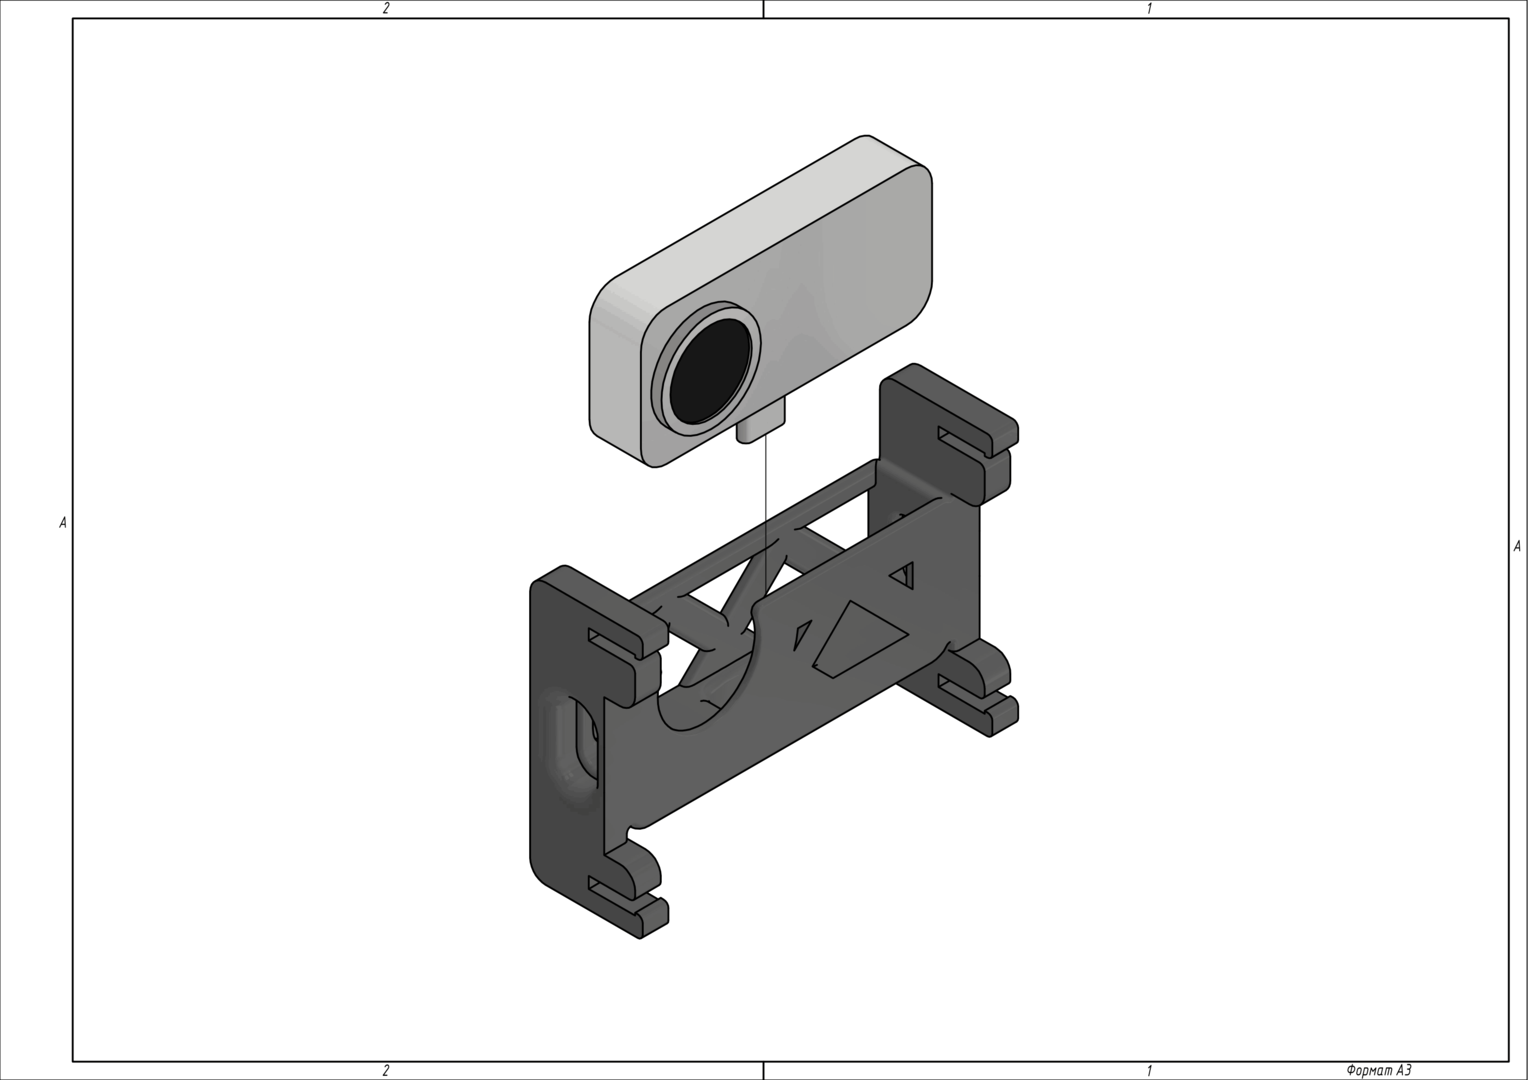
Установка тепловизионной камеры в крепление
Закрепите крепление с установленной камерой на дугах защиты, как показано на рисунке.
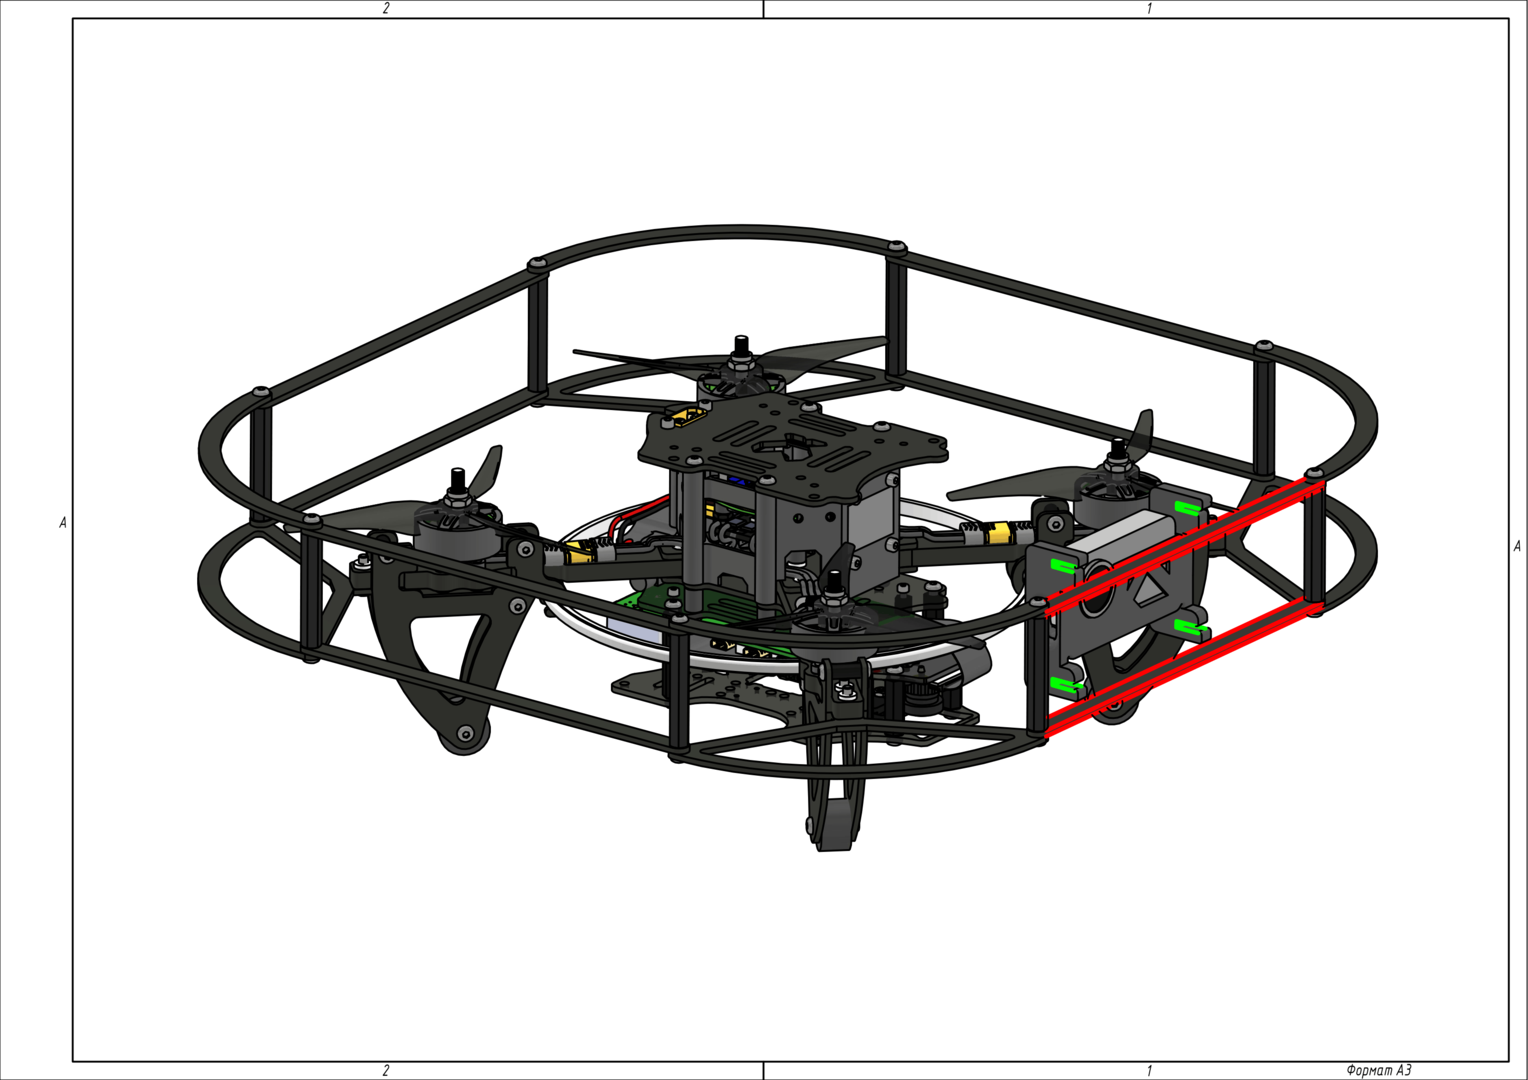
Установка тепловизионной камеры на карбоновые дуги защиты
Подсоедините USB-кабель из комплекта к камере.
Вставьте второй конец USB-кабеля в свободный USB-разъем Raspberry Pi 5.
Зафиксируйте подключенный кабель стяжками так, чтобы он не попадал в область вращения пропеллеров.
Способ №2 (горизонтальный):
Установите тепловизионную камеру в предусмотренное крепление для модуля камеры.
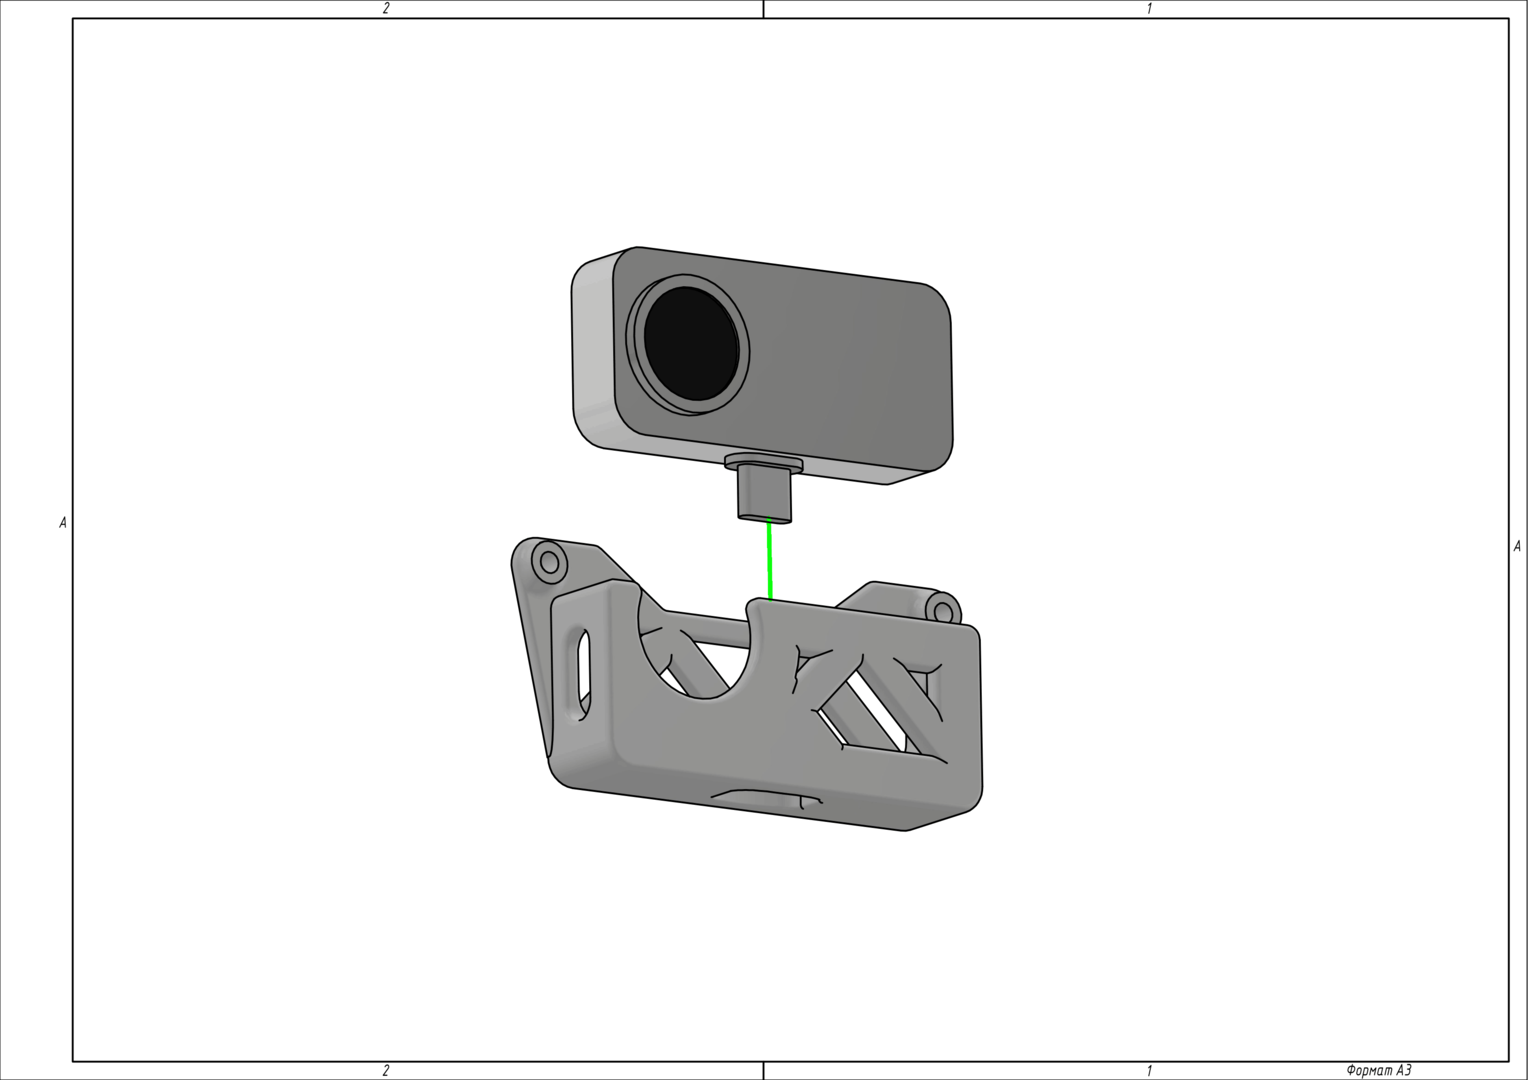
Установка тепловизионной камеры в крепление
С помощью винтов М3х8 закрепите крепление на нижней деке, как показано на рисунке.
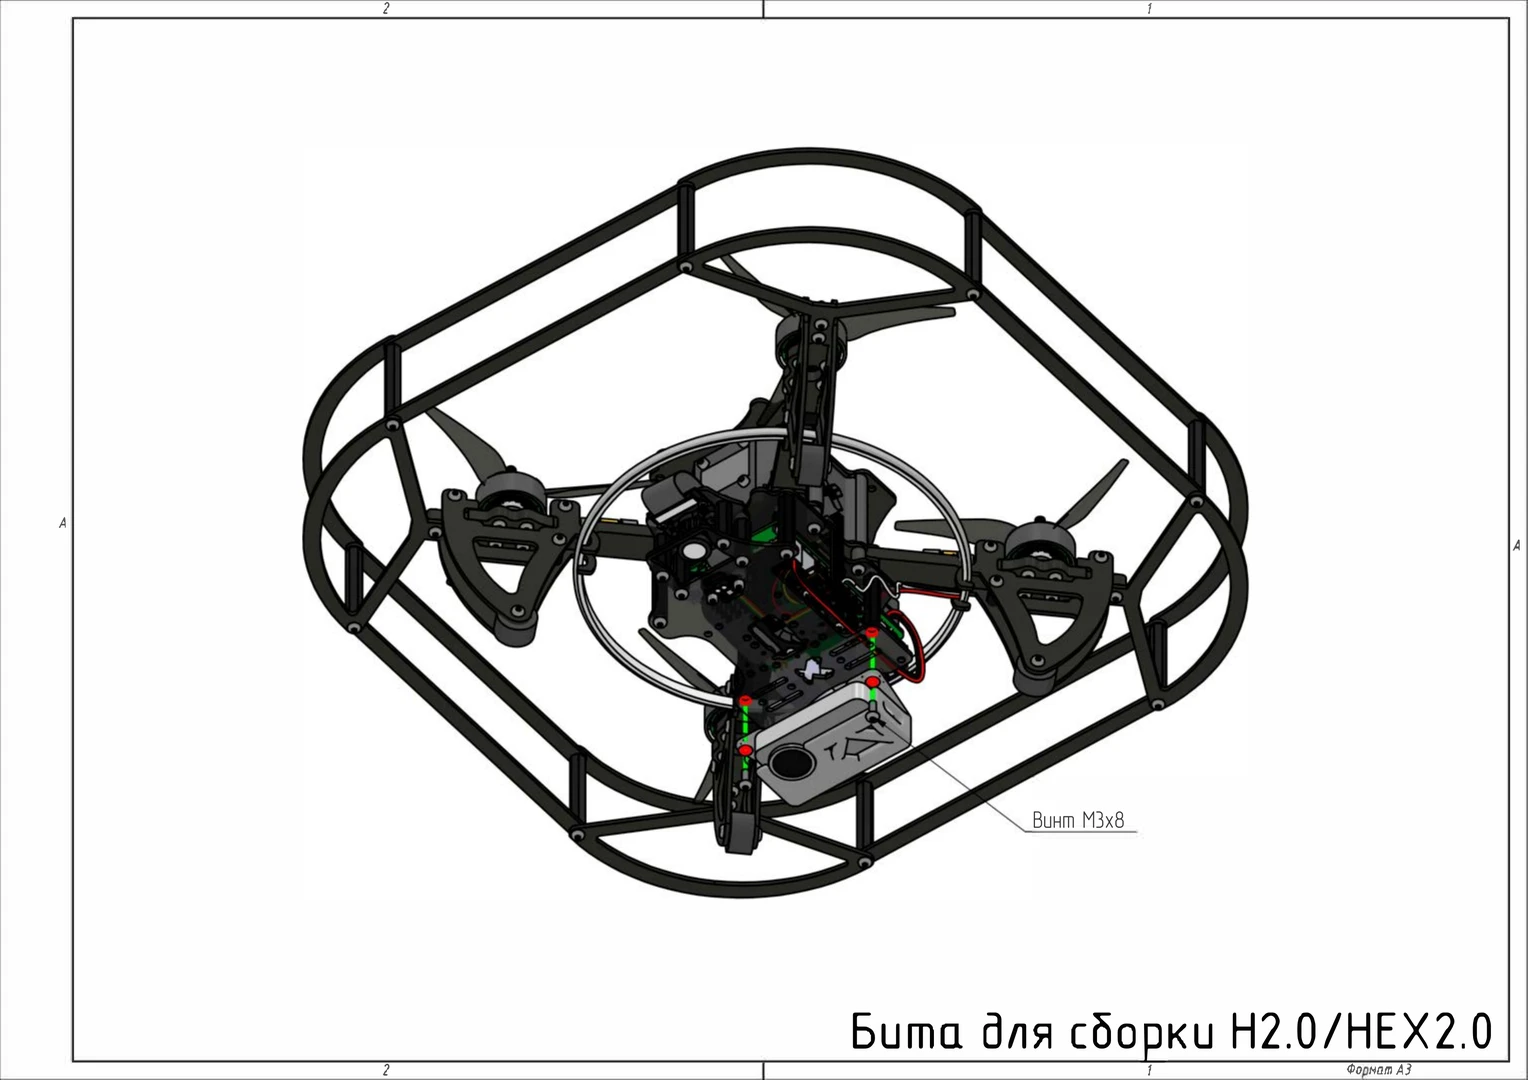
Установка тепловизионной камеры на нижнюю деку
Подсоедините USB-кабель из комплекта к камере.
Вставьте второй конец USB-кабеля в свободный USB-разъем Raspberry Pi 5.
Зафиксируйте подключенный кабель стяжками так, чтобы он не попадал в область вращения пропеллеров.
Настройка
Запуск через clover2-settings
Чтобы включить тепловизионную камеру на квадрокоптере, измените настройки с помощью clover2-settings.
Откройте терминал и запустите команду:
clover2-settings
Выберите группу
additional_sensors.
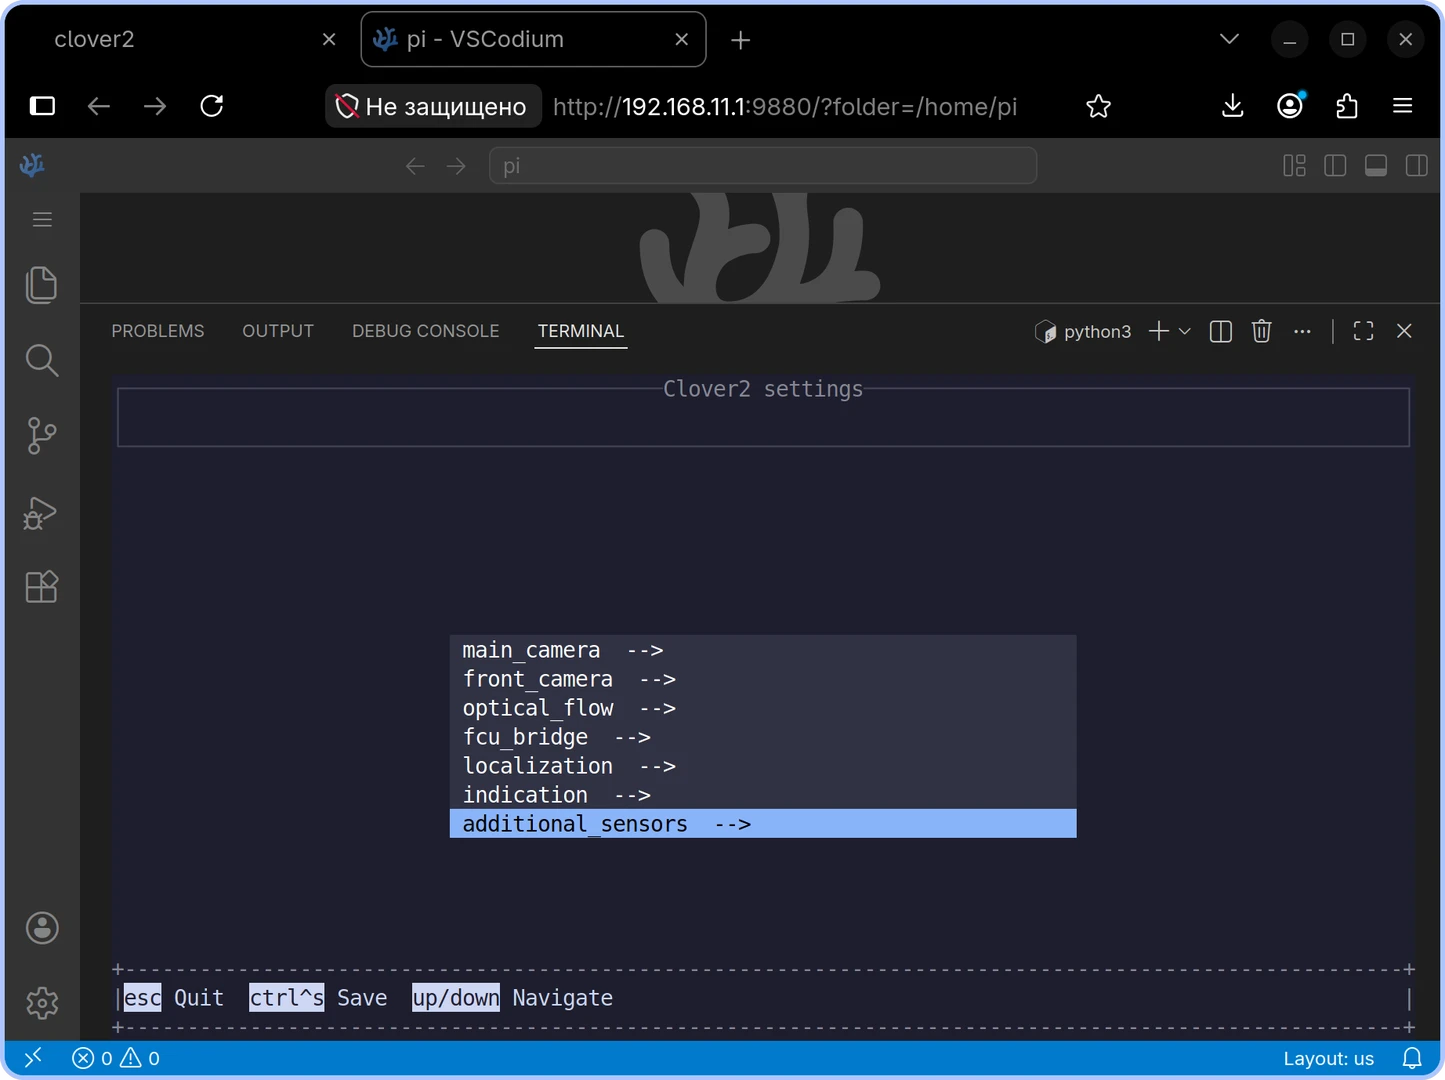
Выбор группы additional_sensors в clover2-settings
В группе
additional_sensorsвыберите настройкуthermal_cameraи включите ее, установив значениеtrue.
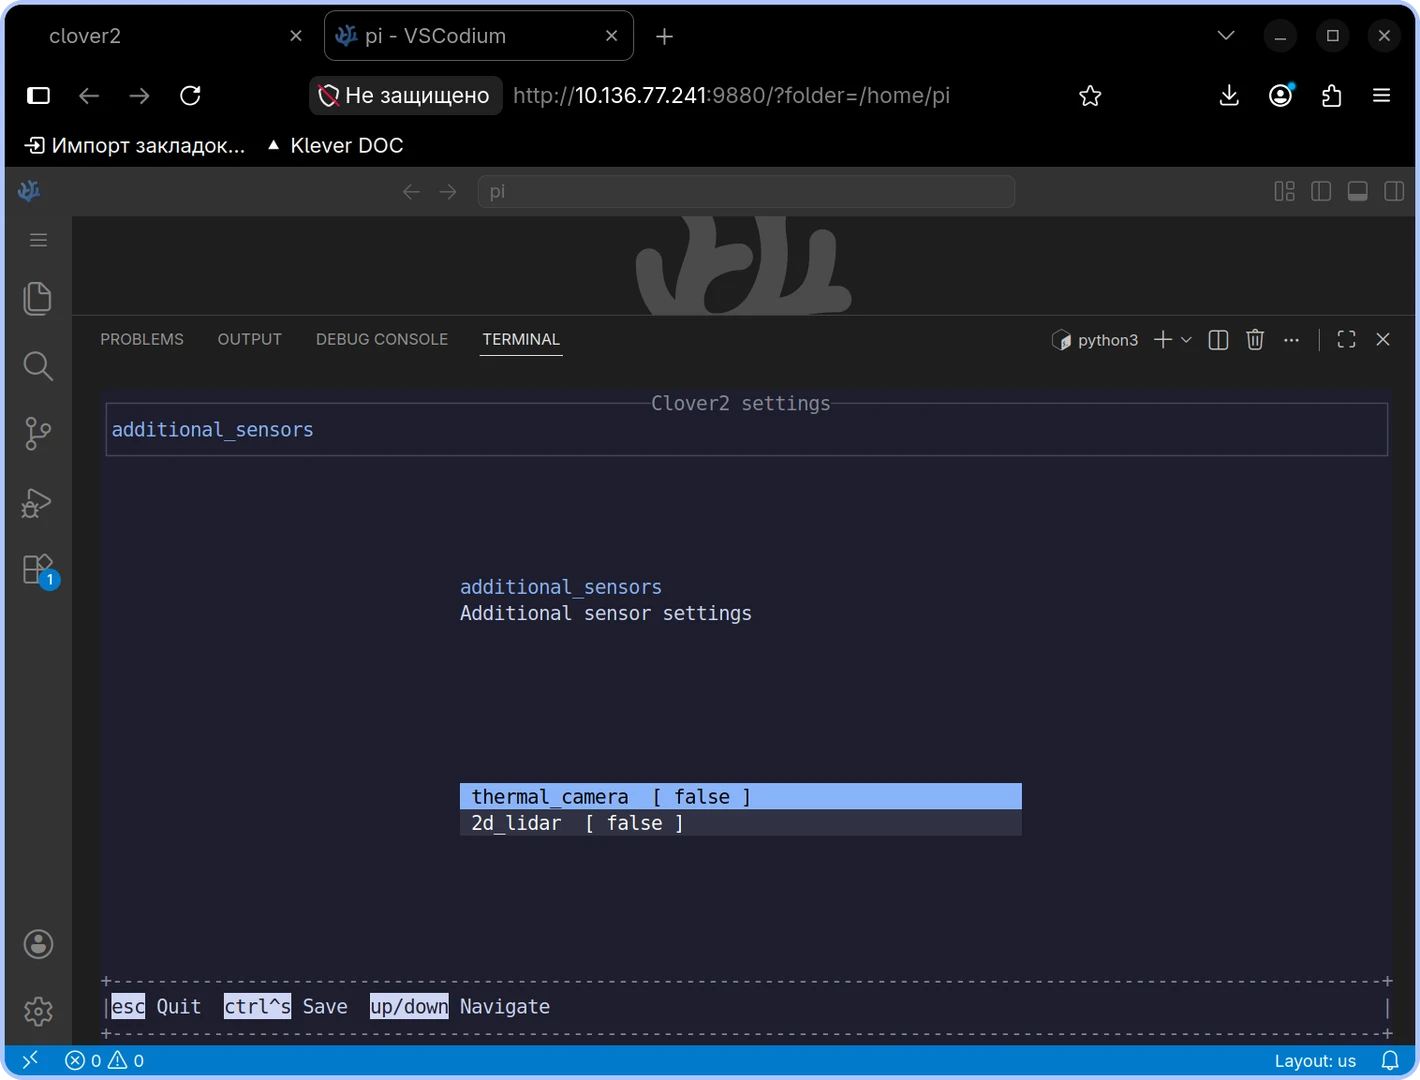
Выбор пункта thermal_camera
Для сохранения изменений нажмите
ctrl+S. Появится уведомление о сохранении.
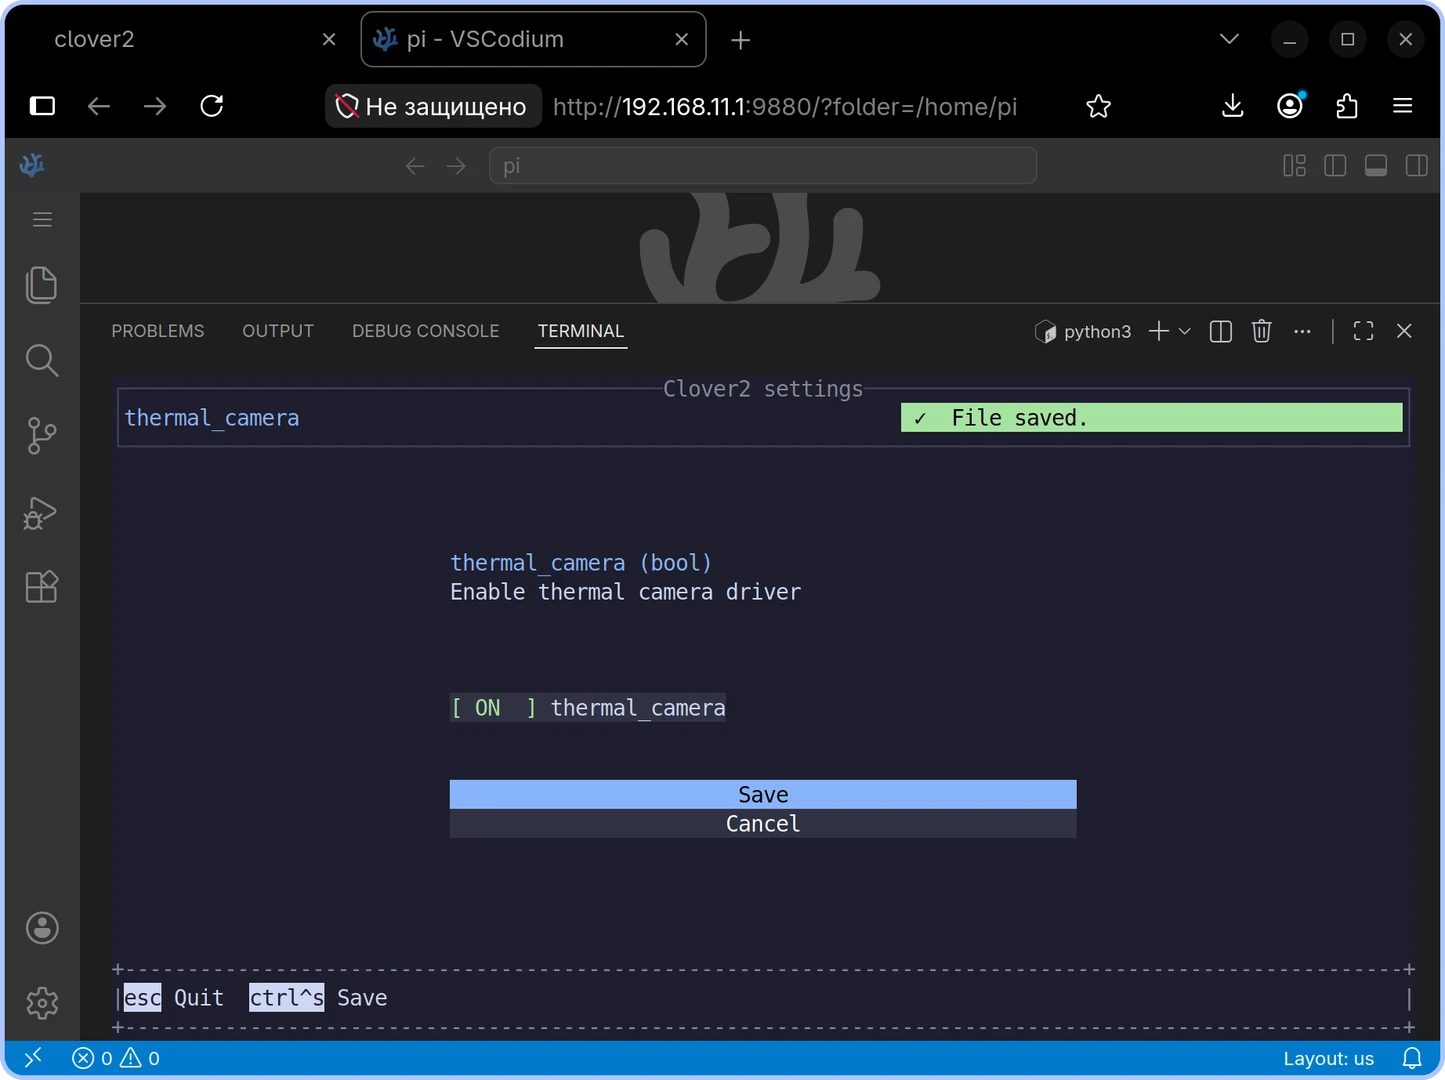
Сохранение настройки тепловизионной камеры
Несколько раз нажмите
esc, чтобы выйти из приложения.Перезапустите сервис
clover2, выполнив команду:
sudo systemctl restart clover2
После запуска сервиса драйвер тепловизионной камеры начнет публиковать кадры в топики /thermal_camera/image_viz и /thermal_camera/temperature.
Использование
В Python матрицу температур удобно получать через клиент Clover2:
from clover2 import Clover2

drone = Clover2()
temperature = drone.thermal_camera.get_temperature()

# Матрица NumPy имеет форму (192, 256), индексы задаются в порядке [y, x].
print(f"Температура в центре кадра: {temperature[96, 128]:.2f} °C")
Начало координат пикселей находится в левом верхнем углу изображения: координата x увеличивается слева направо, а координата y — сверху вниз.
Метод get_temperature() возвращает последнюю полученную матрицу температур в формате NumPy. При первом обращении он ожидает данные до 5 секунд. Если камера не передаст данные за это время, метод вызовет исключение TimeoutError.
Для получения исходного ROS-сообщения вместо матрицы NumPy используйте метод drone.thermal_camera.get_temperature_msg().