Настройка
В этой статье описана базовая настройка квадрокоптера «Клевер 5 ФПВ» с полетным контроллером MicoAir743v2 в Betaflight Configurator.
Совет
Перед началом настройки установите прошивку Betaflight на контроллер.
Осторожно
Перед настройкой и проверкой электродвигателей обязательно снимите пропеллеры.
Подключение и подготовка
Подключите полетный контроллер к компьютеру по USB и откройте Betaflight Configurator.
Нажмите
Подключиться(Connect).
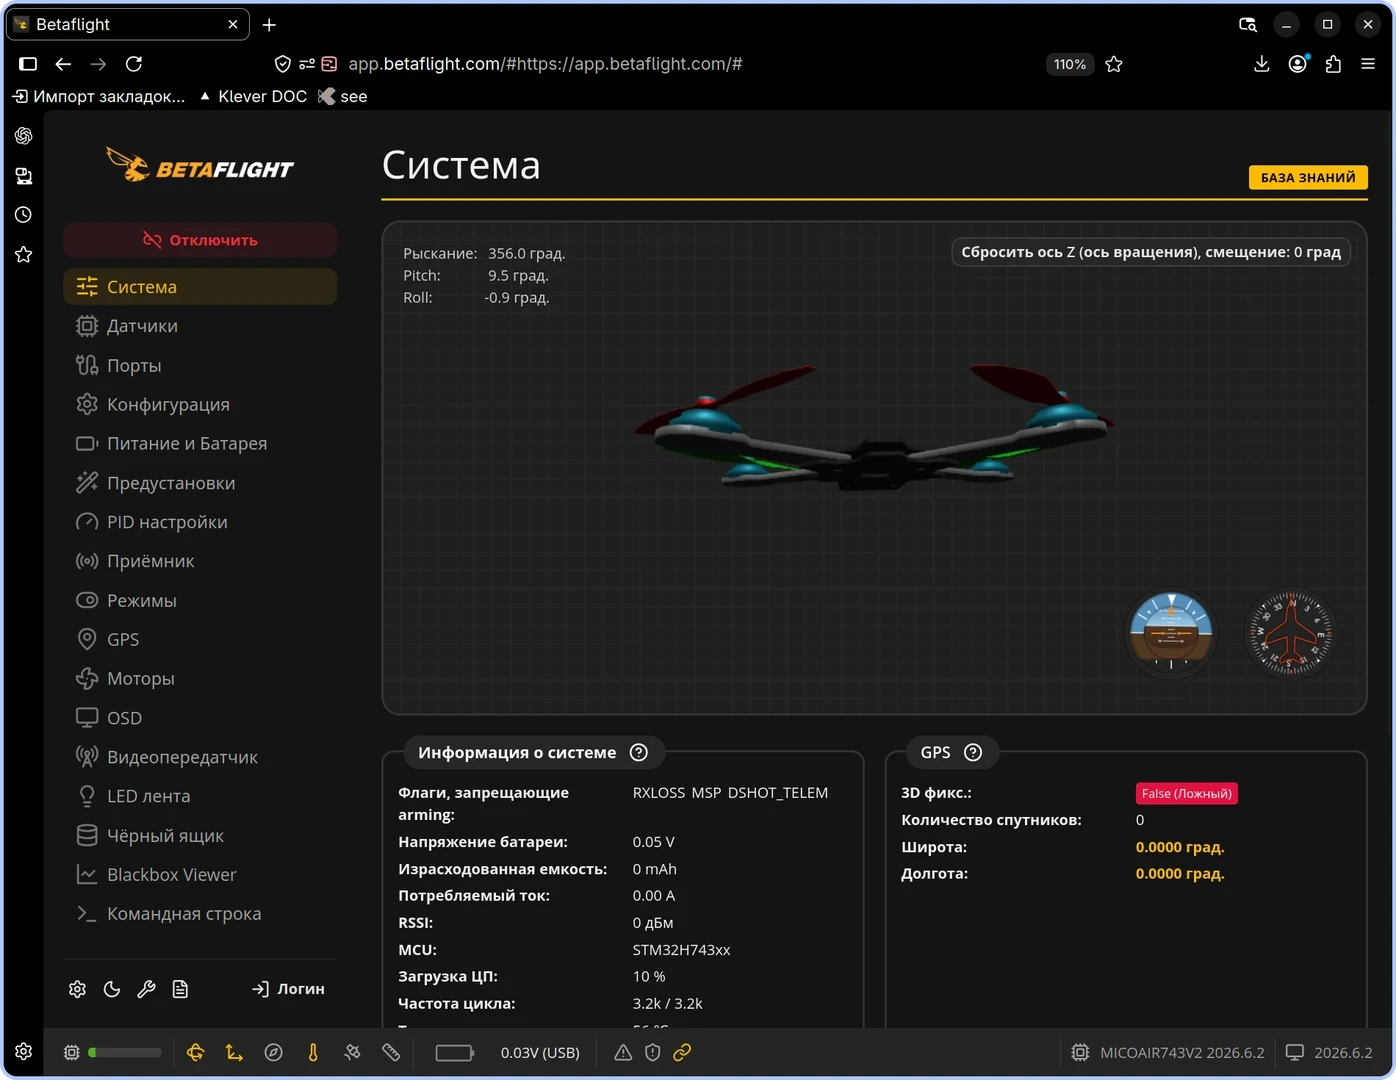
Обзор вкладки «Систем໶
Калибровка и базовая конфигурация
Если появилось предупреждение
Акселерометр не откалиброван, выполните калибровку. Перейдите во вкладкуДатчики(Sensors). НажмитеКалибровать(Calibrate).Отключите ненужные датчики, если они не используются.
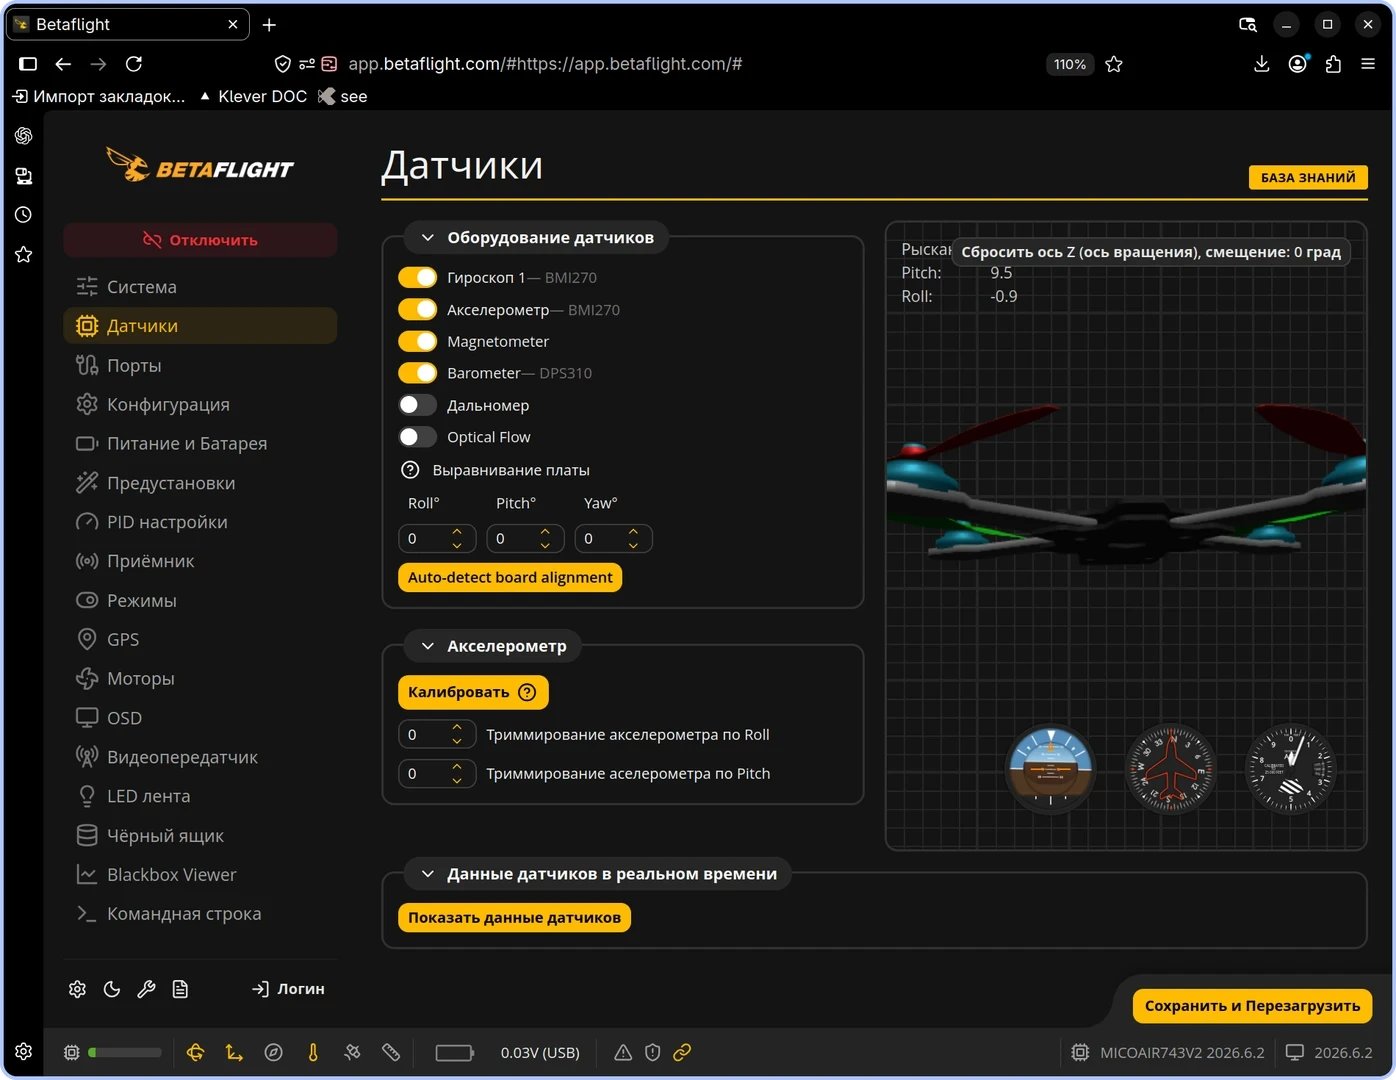
Калибровка акселерометра

Базовая конфигурация квадрокоптера
Перейдите во вкладку
Конфигурация(Configuration). В разделеПерсонализация(Personalization):
В поле
Название борта(Aircraft name) укажите имя квадрокоптера.В поле
Имя пилота(Pilot name) при необходимости укажите имя пилота.
В разделе
Прочий функционал(Other features) включитеAIRMODE,DISPLAY,LED_STRIP,OSD.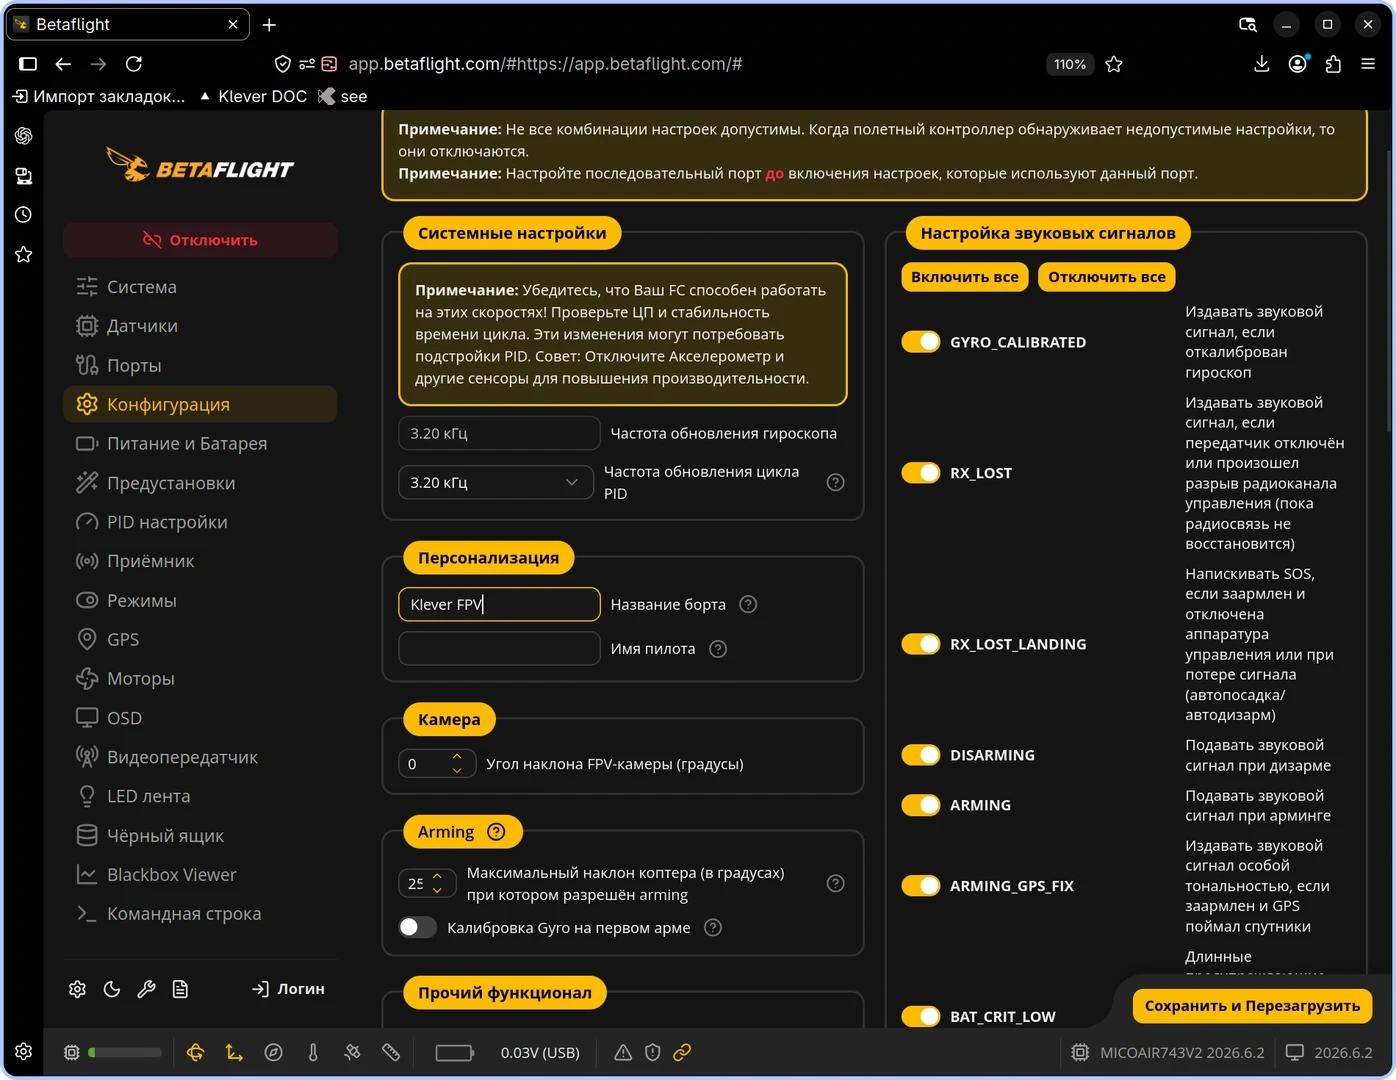
Включение дополнительных функций Betaflight
Нажмите
Сохранить и Перезагрузить(Save and Reboot).
Настройка портов
Откройте вкладку
Порты(Ports).Настройте порты следующим образом:
UART2: выключите
MSPи в разделеПериферия(Peripherals) выберитеVTX(IRC Tramp);UART3: если подключен GPS, в разделе
Вход датчиков(Sensor Input) выберитеGPSи скорость57600;UART6: включите
Serial RXдля приемника;UART7: если используется телеметрия ESC, выберите
ESC.
Нажмите
Сохранить и Перезагрузить(Save and Reboot).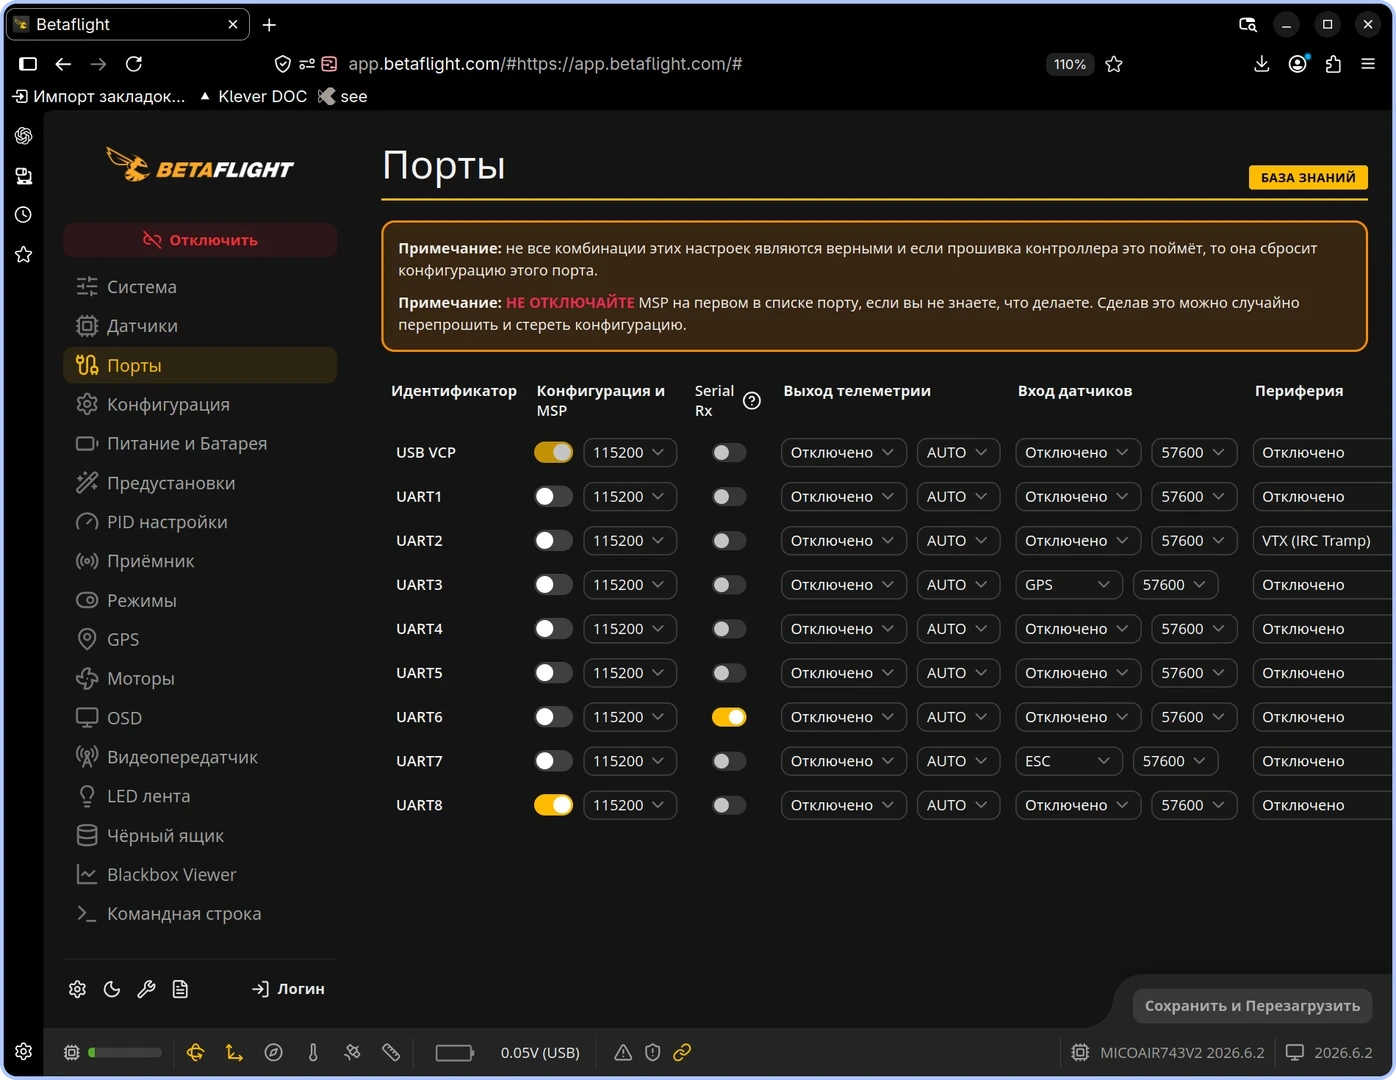
Настройка портов полетного контроллера
Осторожно
Если приемник, GPS или VTX подключены к другим UART, выставляйте настройки в соответствии с фактическим подключением.
Настройка приемника
Откройте вкладку
Приемник(Receiver).В поле
Режимы приемника(Receiver Mode) выберитеСерийный порт (через UART)(Serial (via UART)).В поле
Приемник с последовательным портом(Serial Receiver Provider) выберитеCRSF.Проверьте движение стиков в области предварительного просмотра.
Во вкладке
Карта каналов(Channel map) используйтеAETR1234.При необходимости выполните привязку приемника кнопкой
Привязать приемник(Bind Receiver).Нажмите
Сохранить(Save).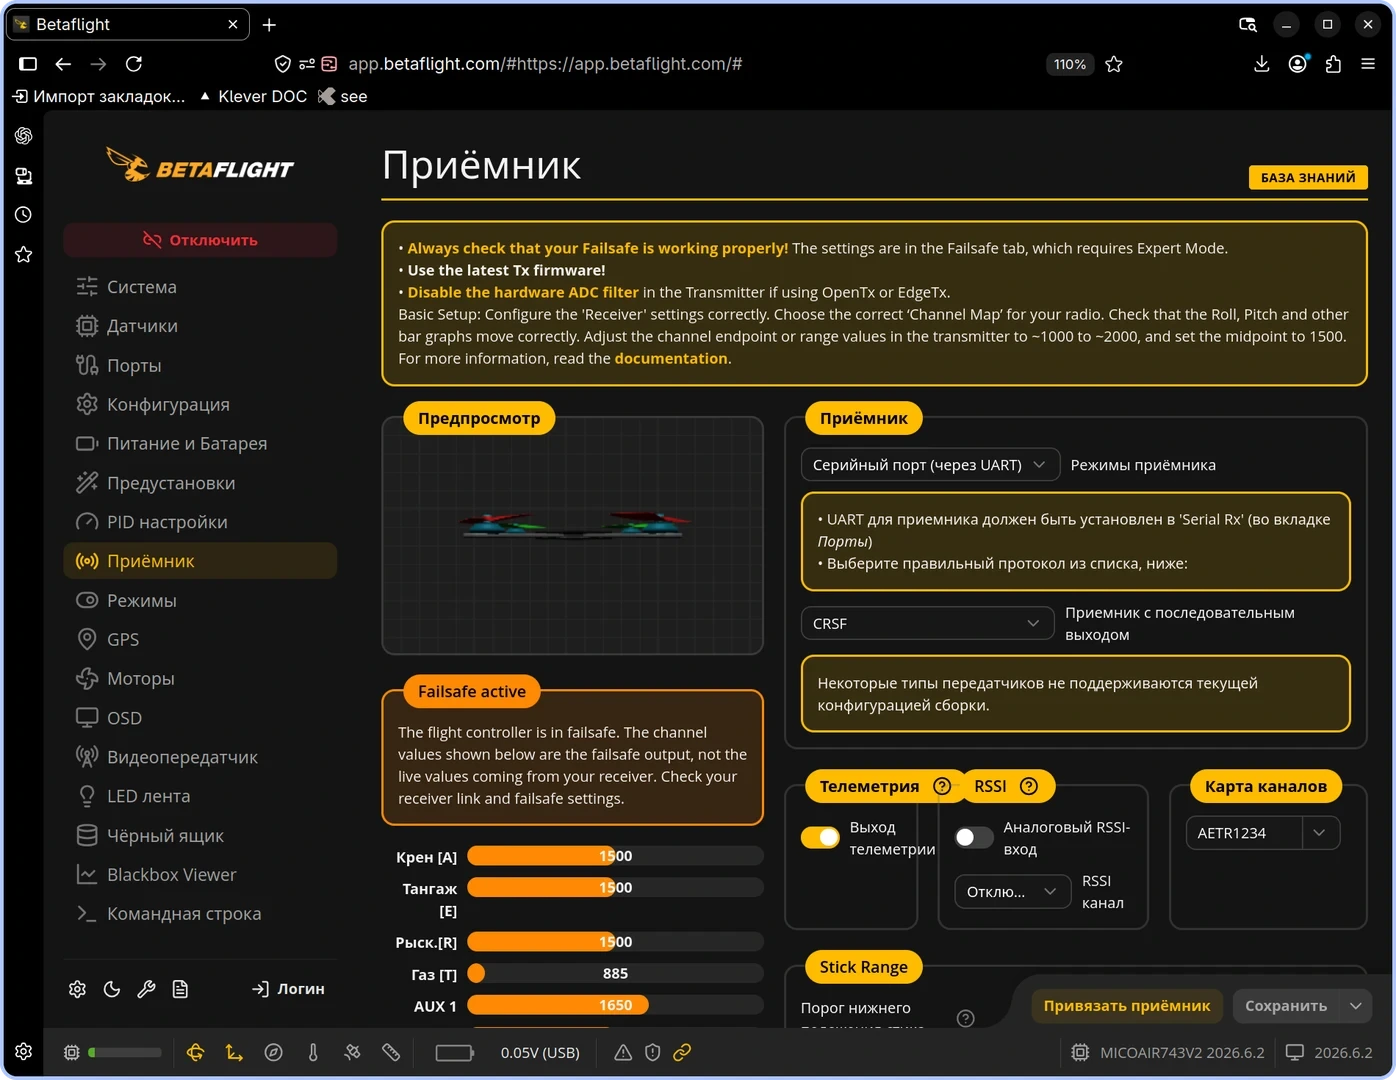
Настройка приемника CRSF
Настройка режимов
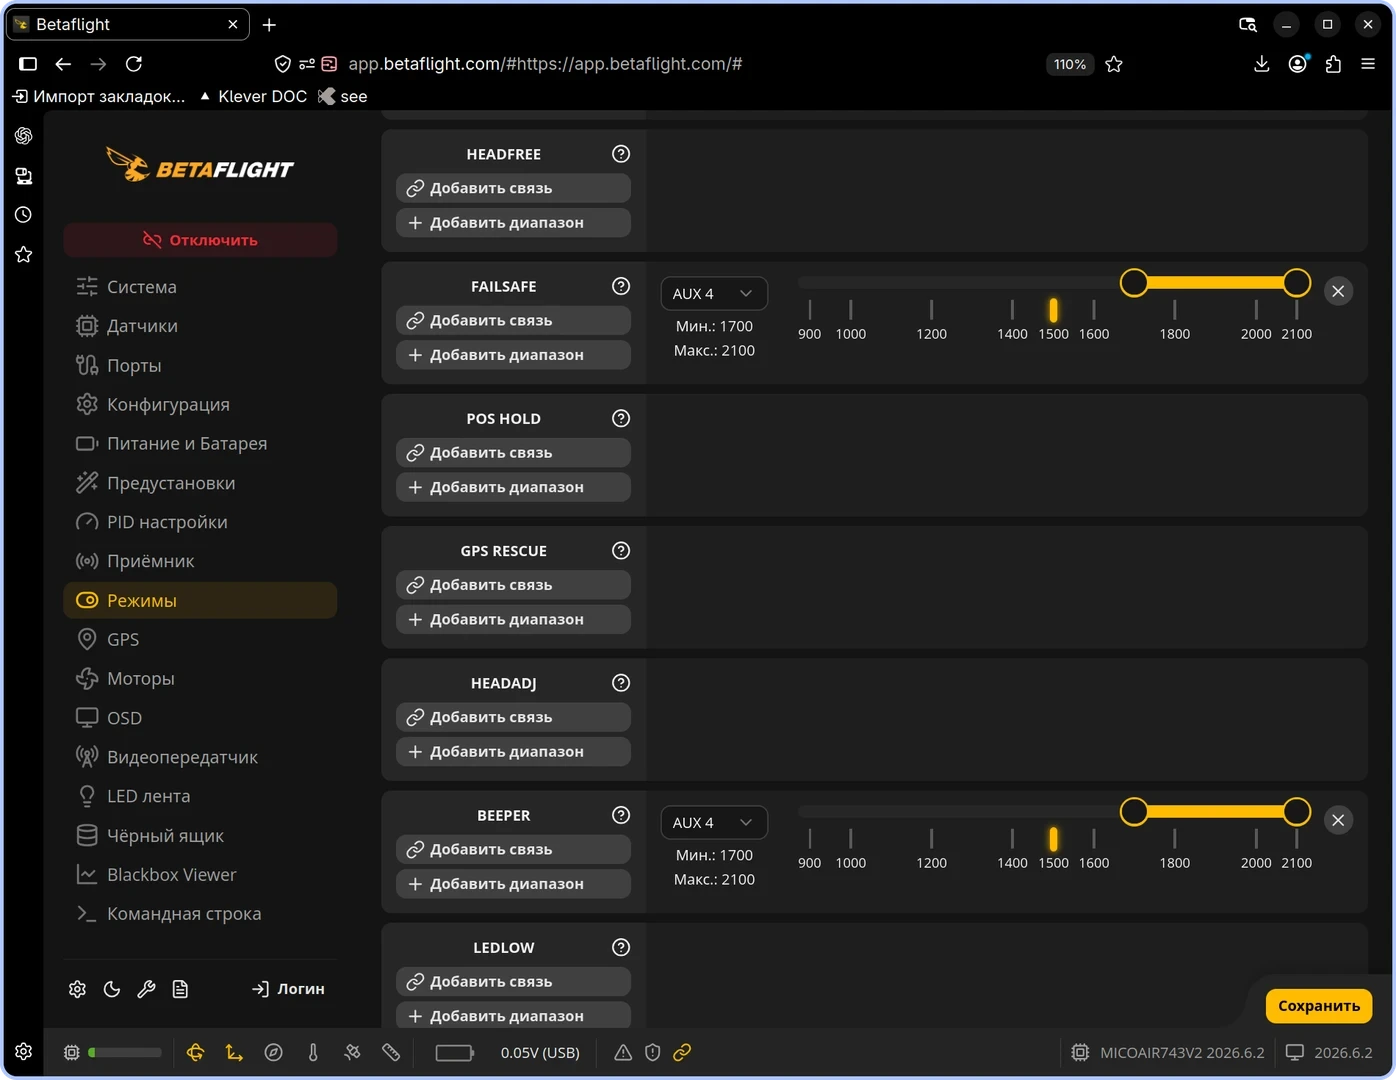
Откройте вкладку
Режимы(Modes).Установите значения:
ARMнаAUX1в диапазоне1700–2100;ANGLEнаAUX3в диапазоне1300–1700;HORIZONнаAUX3в диапазоне1700–2100;FAILSAFEнаAUX4в диапазоне1700–2100;BEEPERнаAUX4в диапазоне1700–2100.
Нажмите
Сохранить(Save).
Режимы ARM, ANGLE и HORIZON
При необходимости назначьте
FLIP OVER AFTER CRASHнаAUX2в диапазоне1700–2100.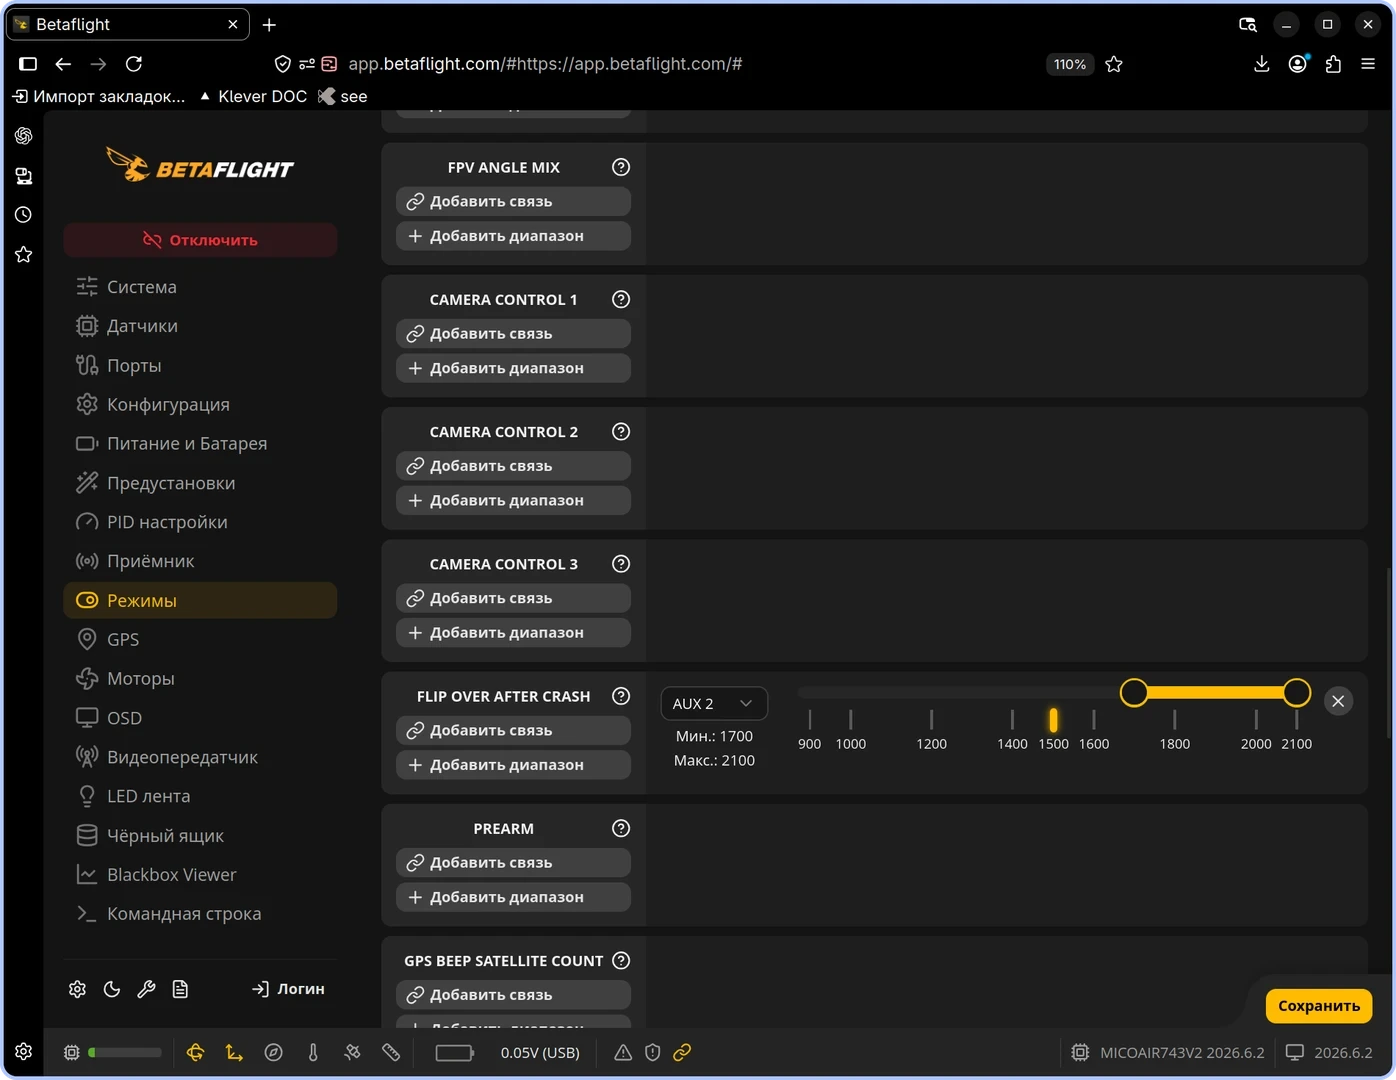
Режим переворота после падения
Настройка электродвигателей
Осторожно
Перед настройкой и проверкой электродвигателей снимите пропеллеры.
Откройте вкладку
Моторы(Motors).В поле
Микшер(Mixer) выберитеQUAD X.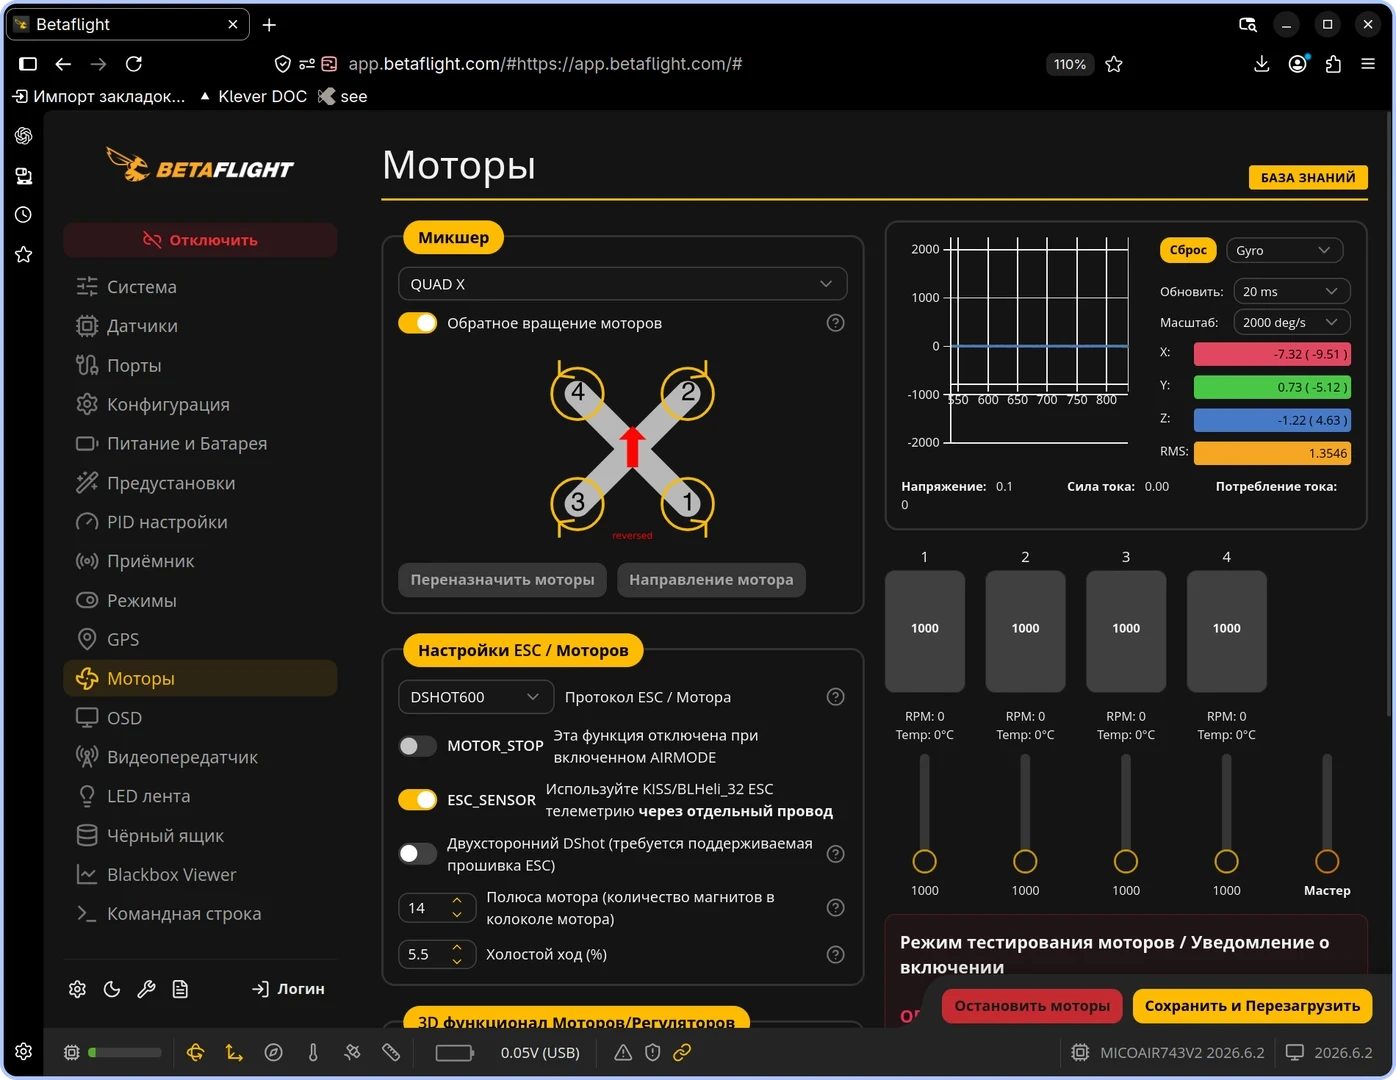
Выбор схемы QUAD X
В разделе
Настройки ESC / Моторов(ESC/Motor Features) выставьте:Протокол ESC / Мотора(ESC/Motor protocol):DSHOT600;ESC_SENSOR: включено;Двусторонний DShot(Bidirectional DShot): включено;Полюса мотора(Motor poles):14;Холостой ход (%)(Motor Idle (% static)):5.5.
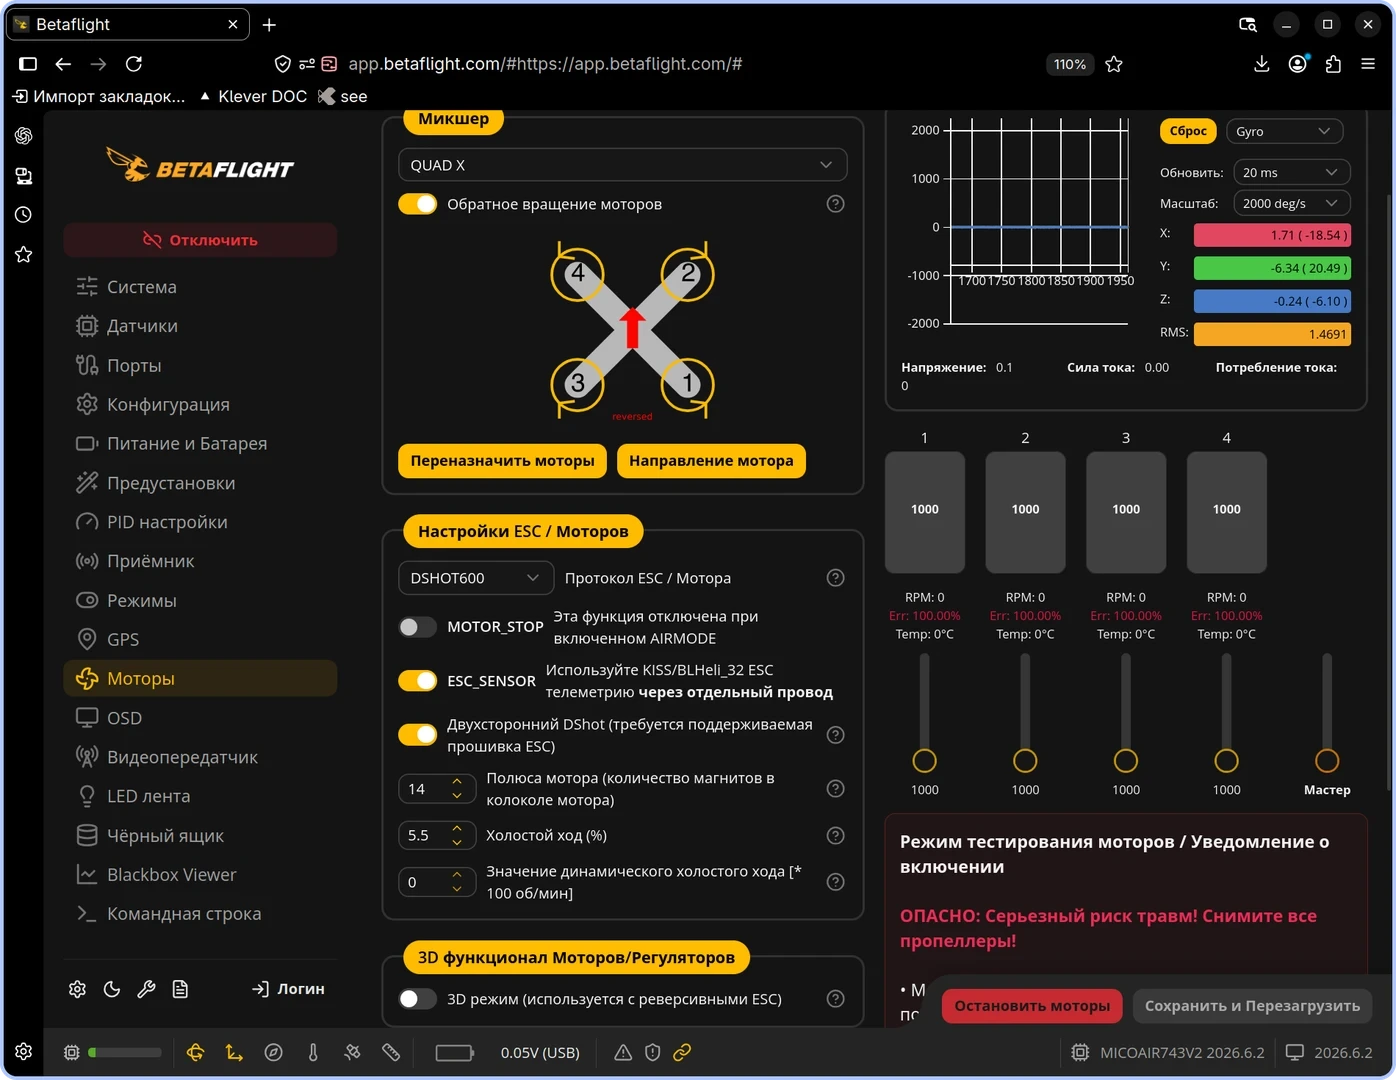
Настройка ESC и моторов
Включите
Обратное вращение моторов(Motor direction is reversed).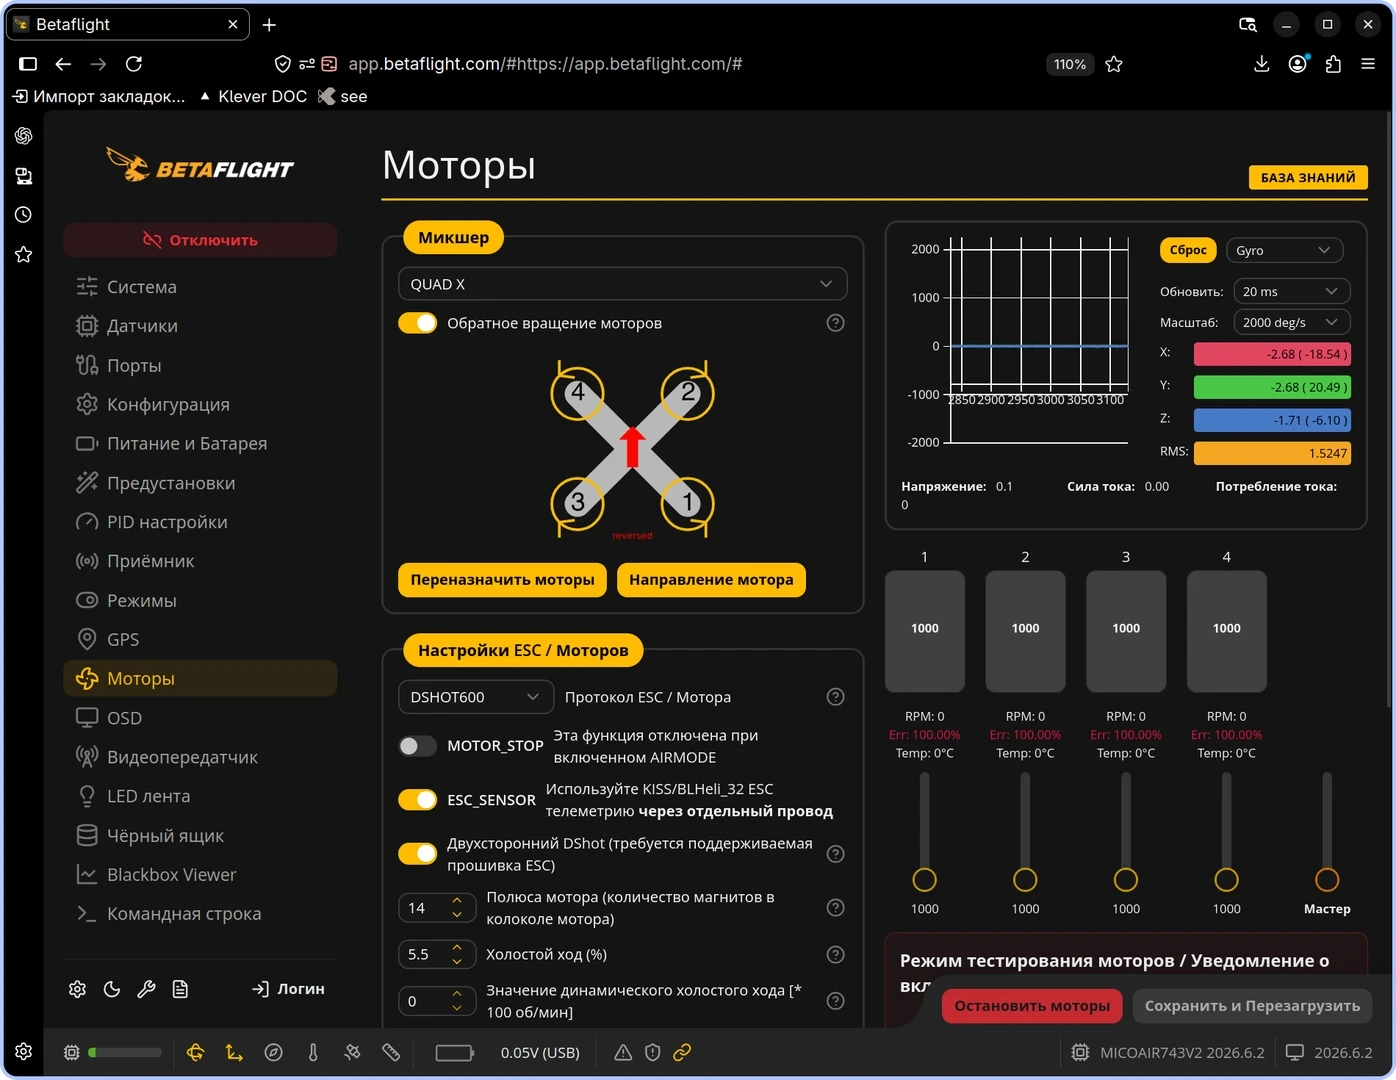
Выбор обратного направления вращения моторов
Для настройки направления вращения нажмите
Направление мотора(Motor direction).Подтвердите предупреждение о снятых пропеллерах и выберите
Мастер настройки(Wizard).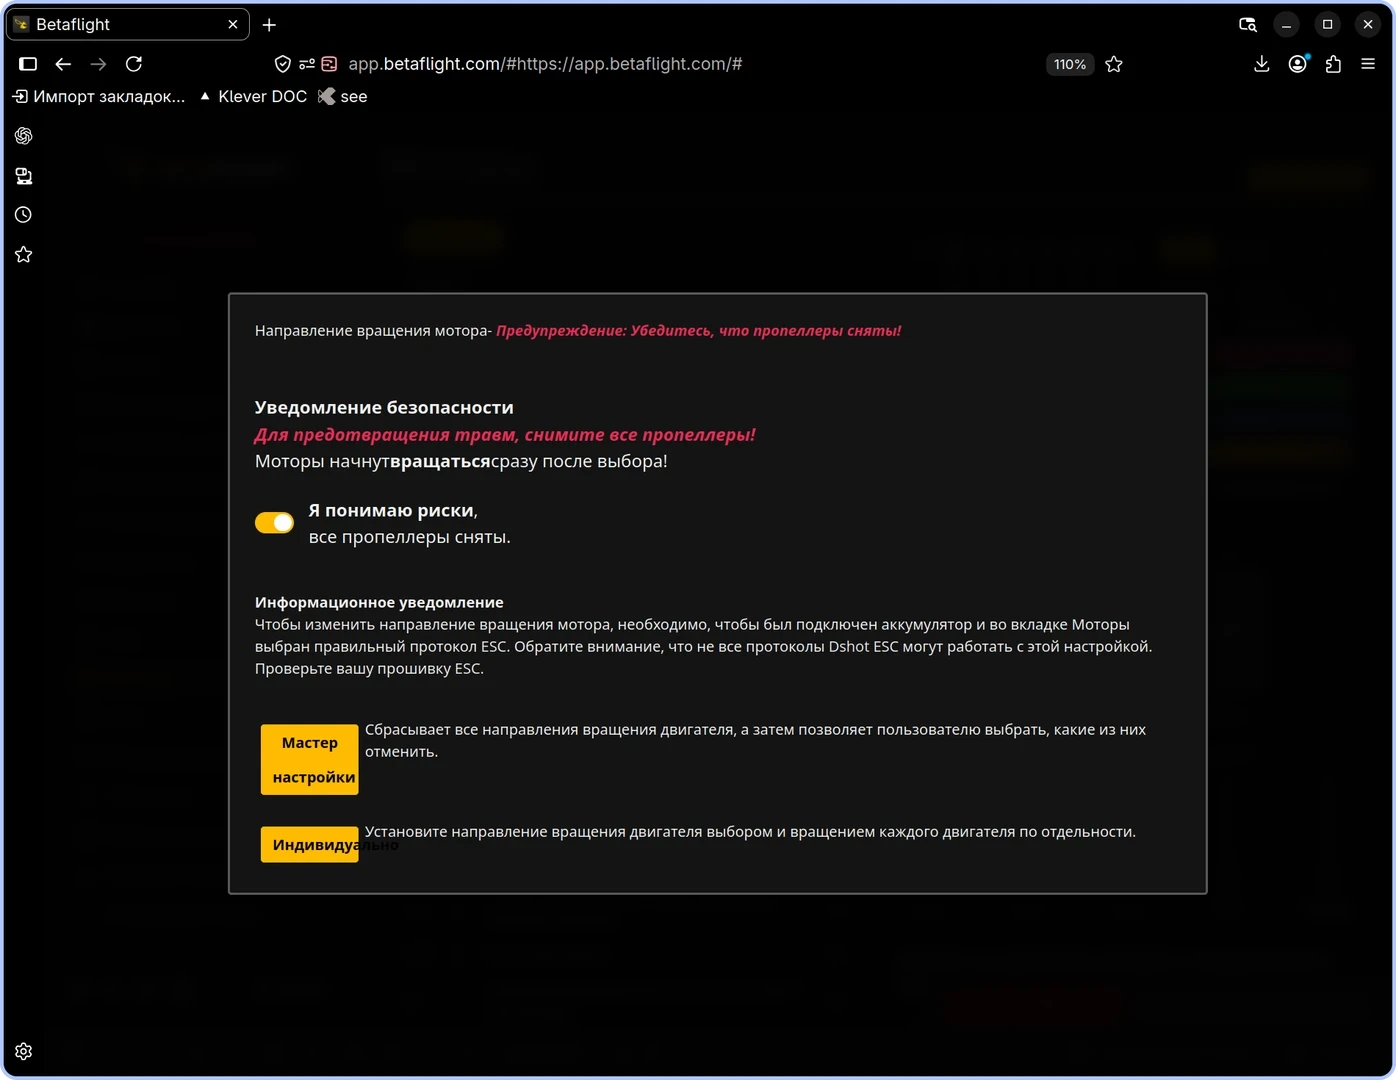
Предупреждение и выбор способа настройки направления моторов
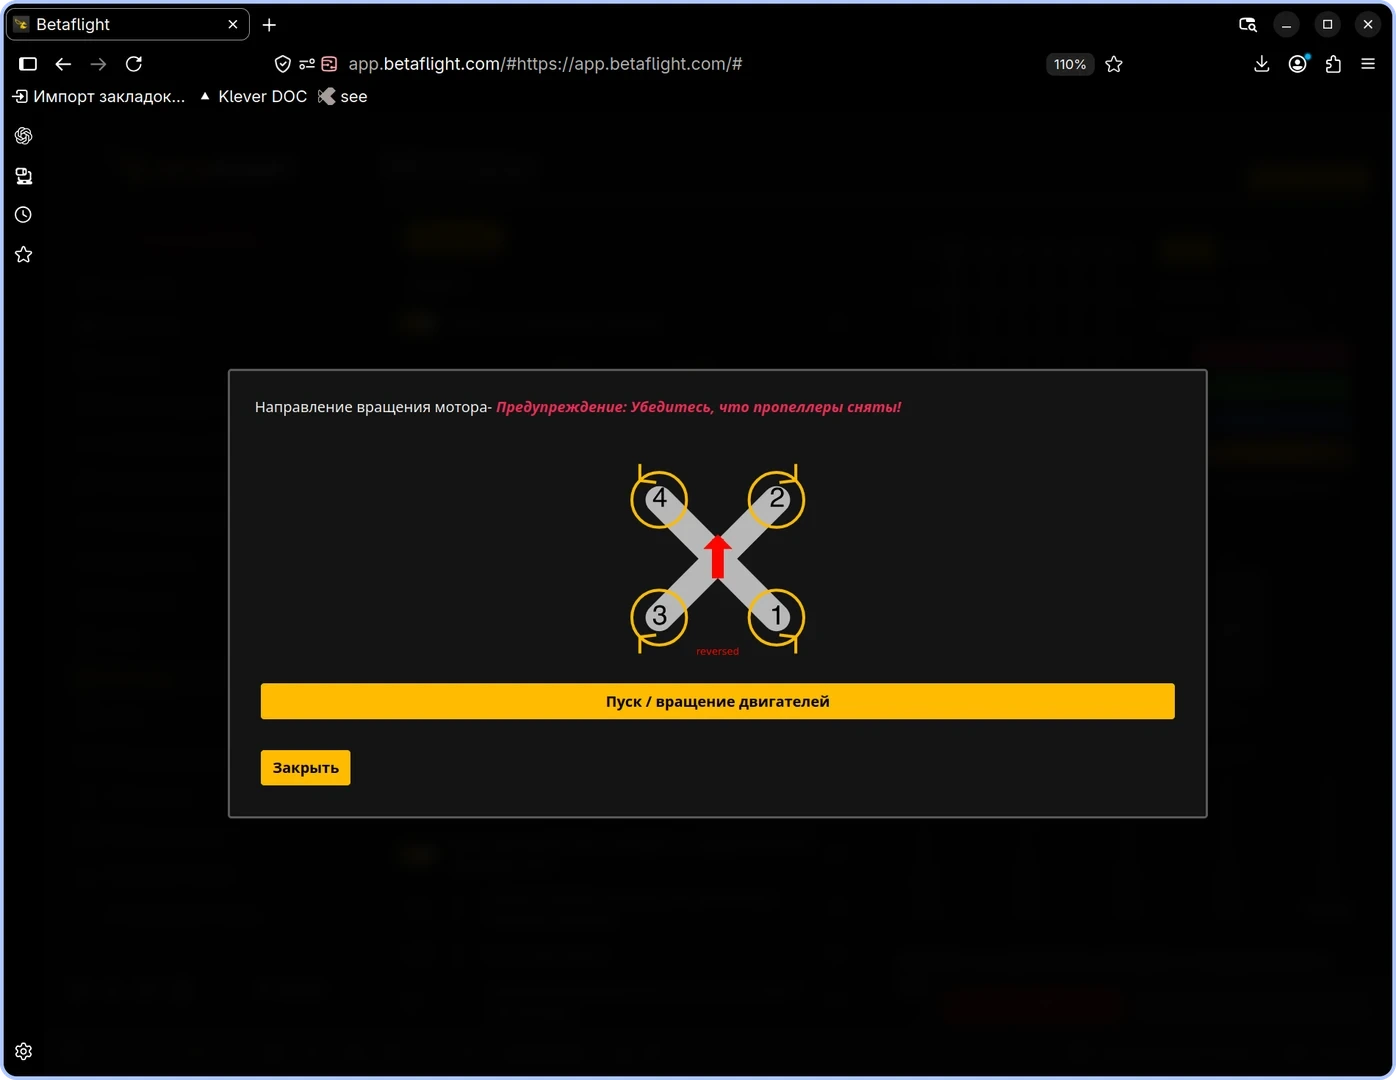
Запуск проверки направления моторов
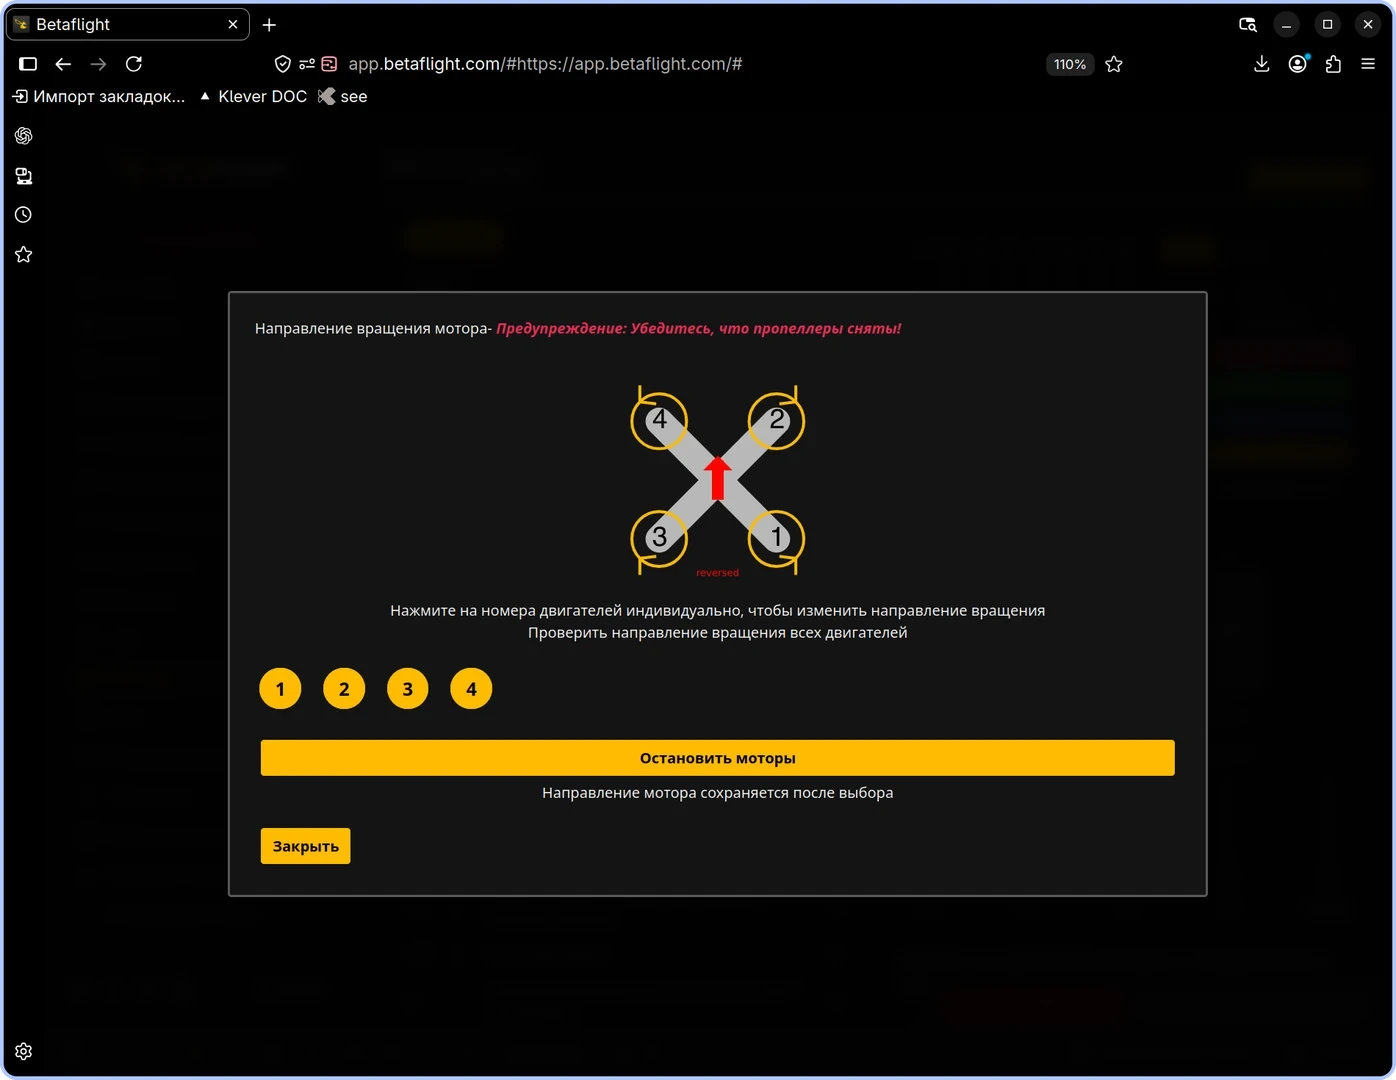
Настройка направления моторов
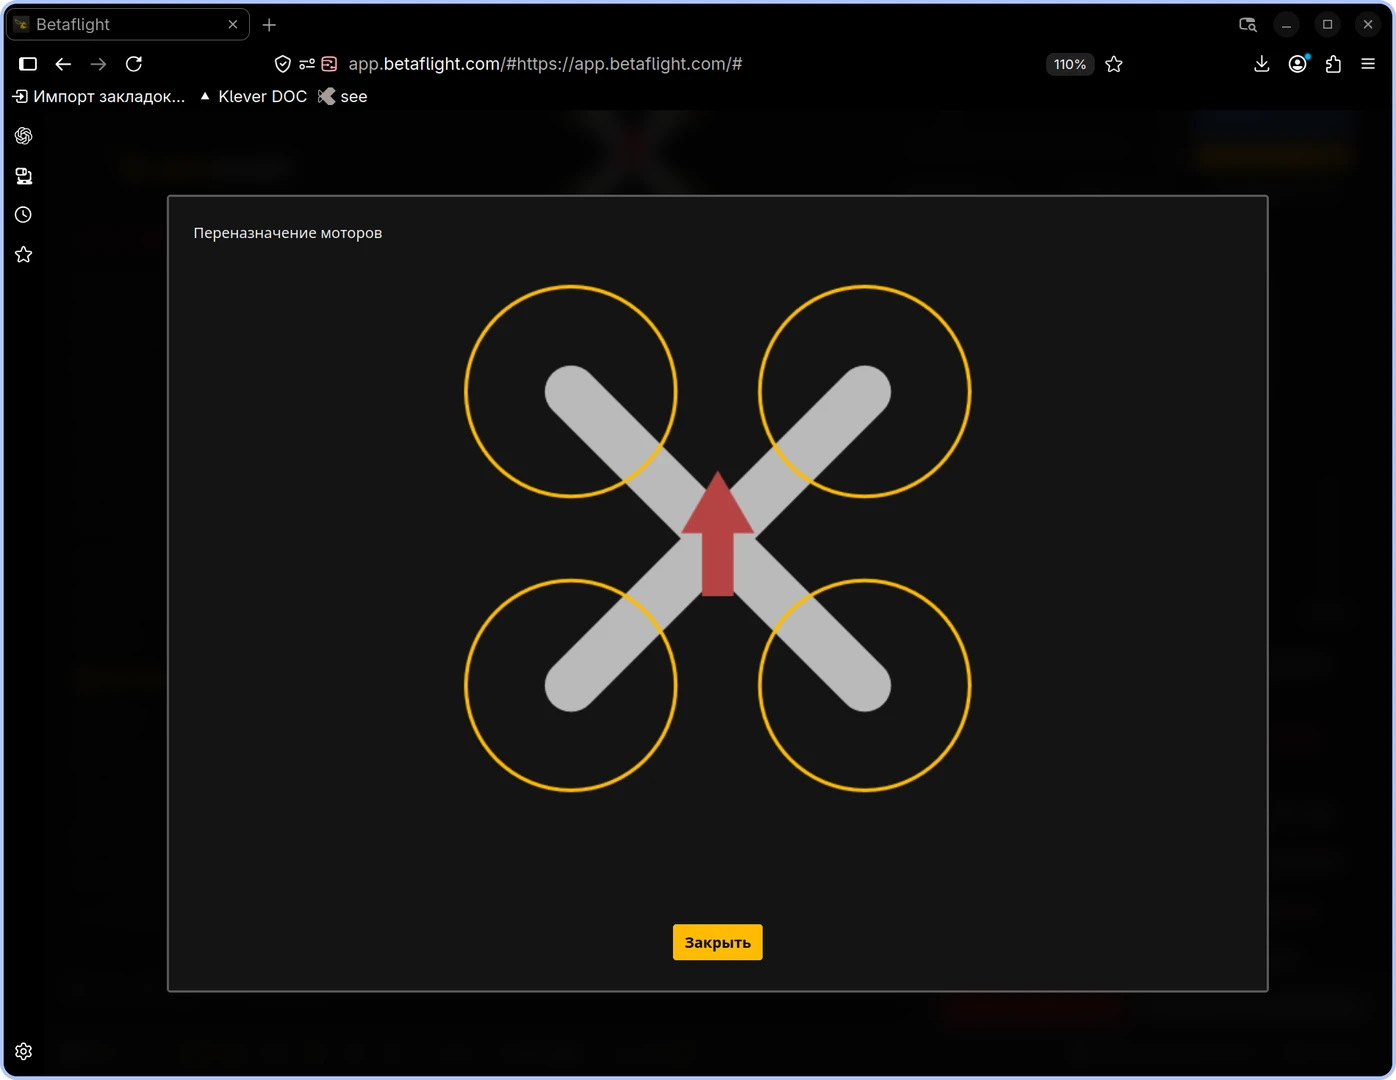
Для настройки порядка электродвигателей нажмите
Переназначение моторов(Reorder motors).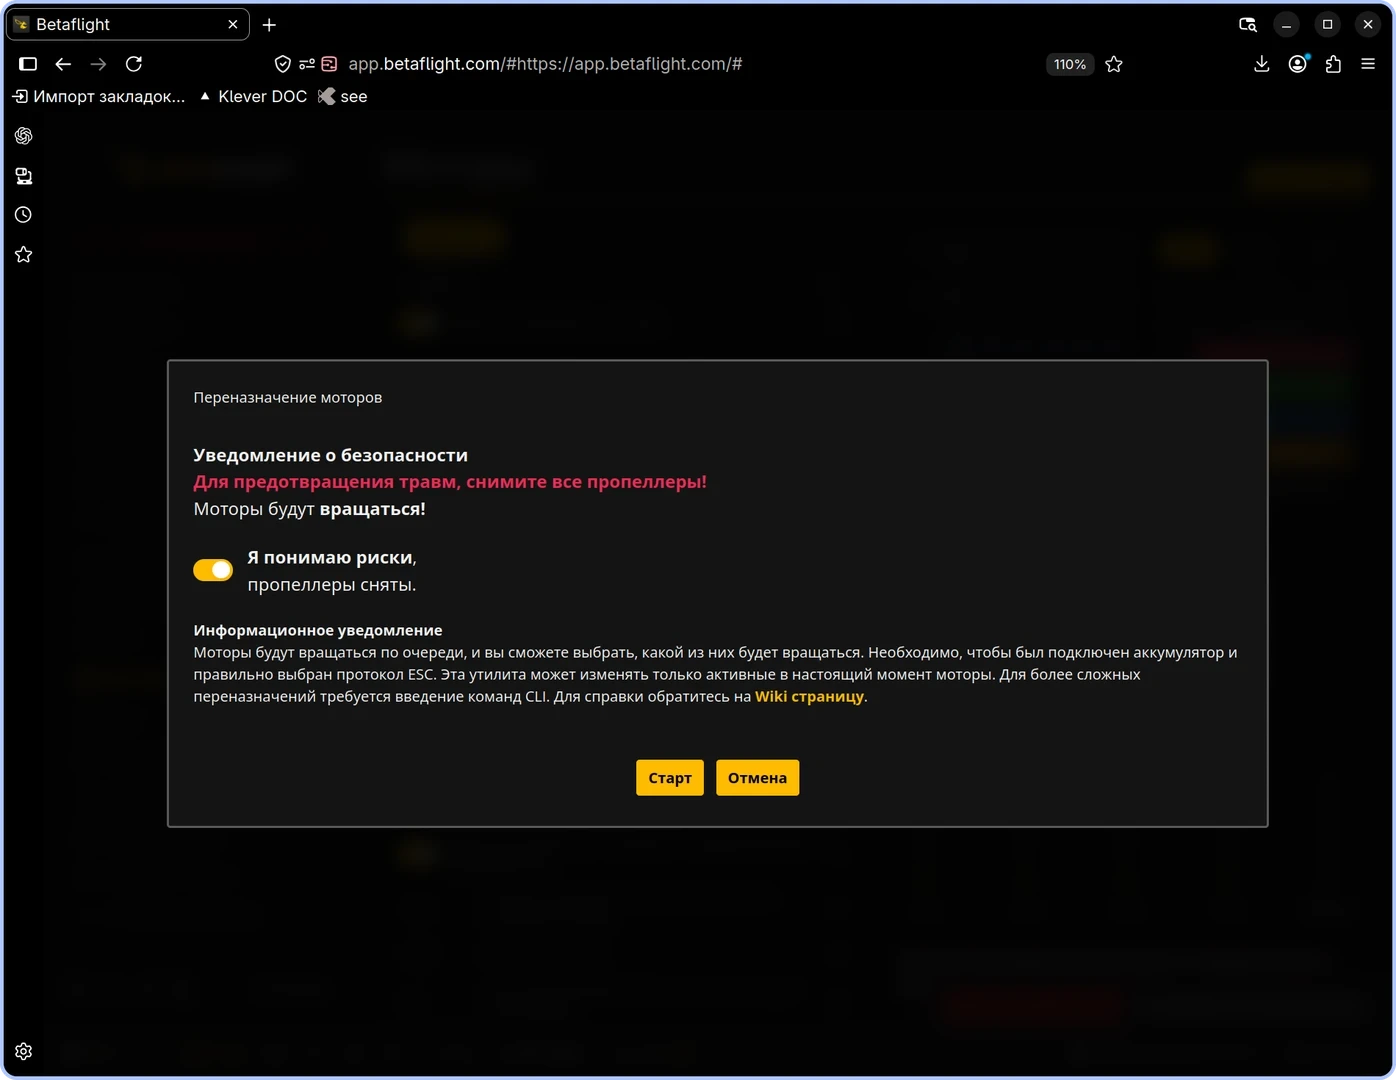
Если электродвигатели вращаются не в ту сторону, измените направление через
Мастер настройки(Wizard).
Настройка OSD
Откройте вкладку
OSD.Для аналоговой видеосистемы выберите формат видеосигнала
Авто(Auto).В разделе
Единицы измерения(Units) выберитеМетрические(Metric).Настройте таймеры:
Таймер 1 (Timer 1):
Время работы (On time);Таймер 2 (Timer 2):
Полный период работы (Total armed time).
В разделе
Сигналы(Alarms) установите следующие значения:RSSI:20;Емкость(Capacity):2200;Высота(Altitude):100;Качество соединения(Link Quality):60.
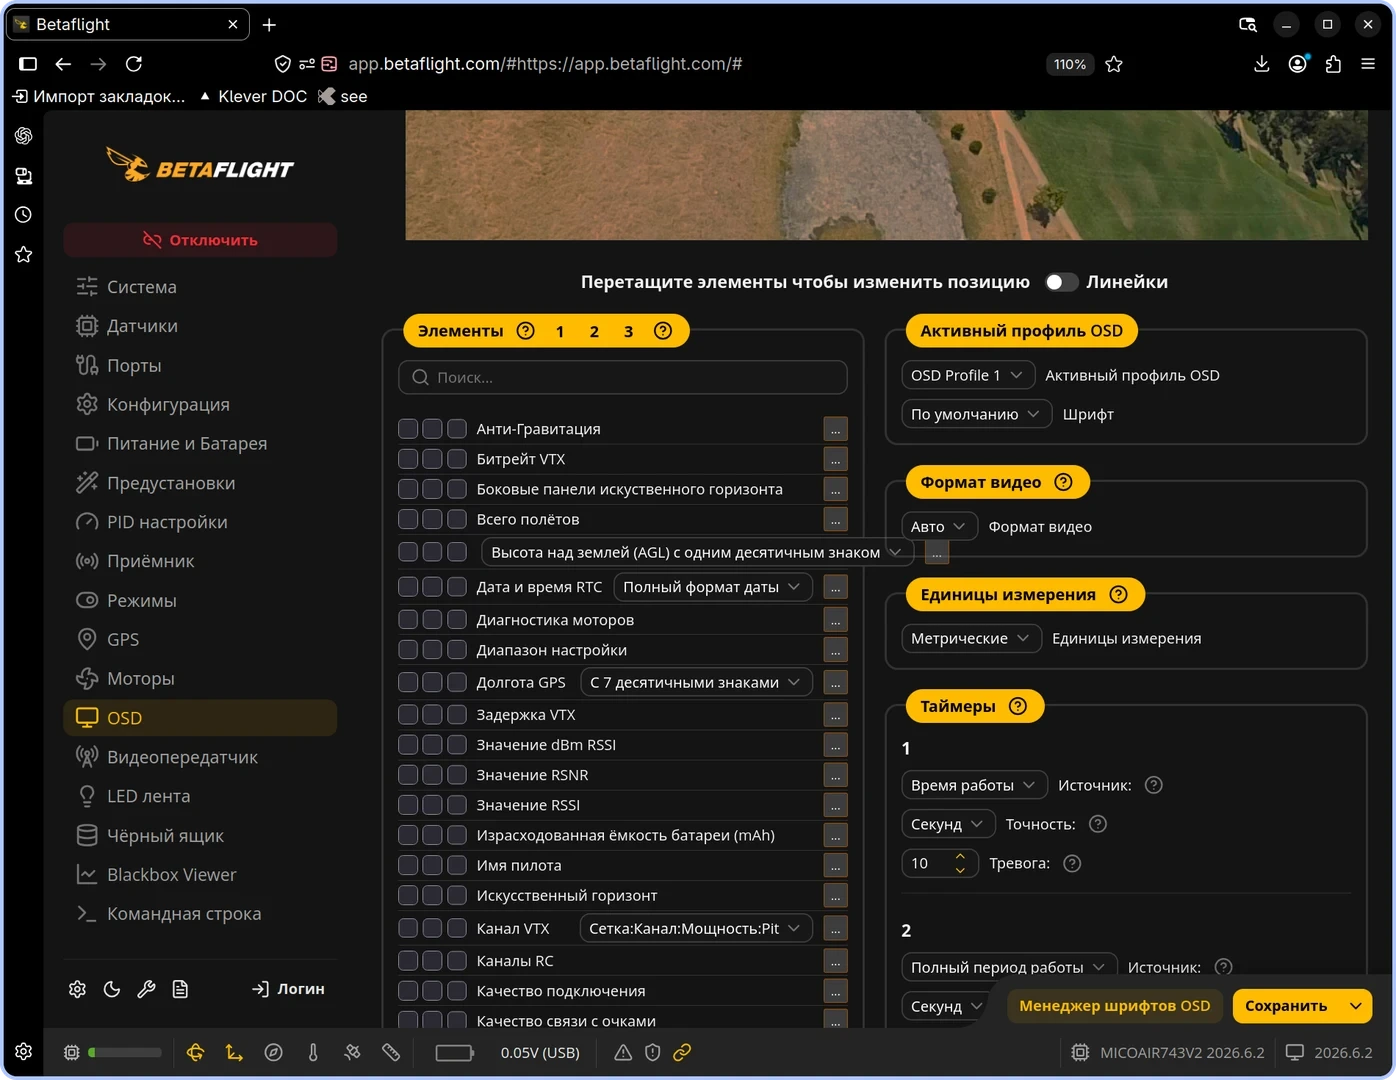
Настройка параметров OSD
Включите и разместите на экране основные элементы OSD:
Название борта(Aircraft name);Напряжение батареи(Battery voltage);Disarmed;Режим полета(Fly mode);Широта GPS(GPS latitude);Долгота GPS(GPS longitude);Положение газа(Throttle position);Таймер 1(Timer 1);Таймер 2(Timer 2);Канал VTX(VTX channel);Предупреждения(Warnings).
После размещения элементов нажмите
Сохранить(Save).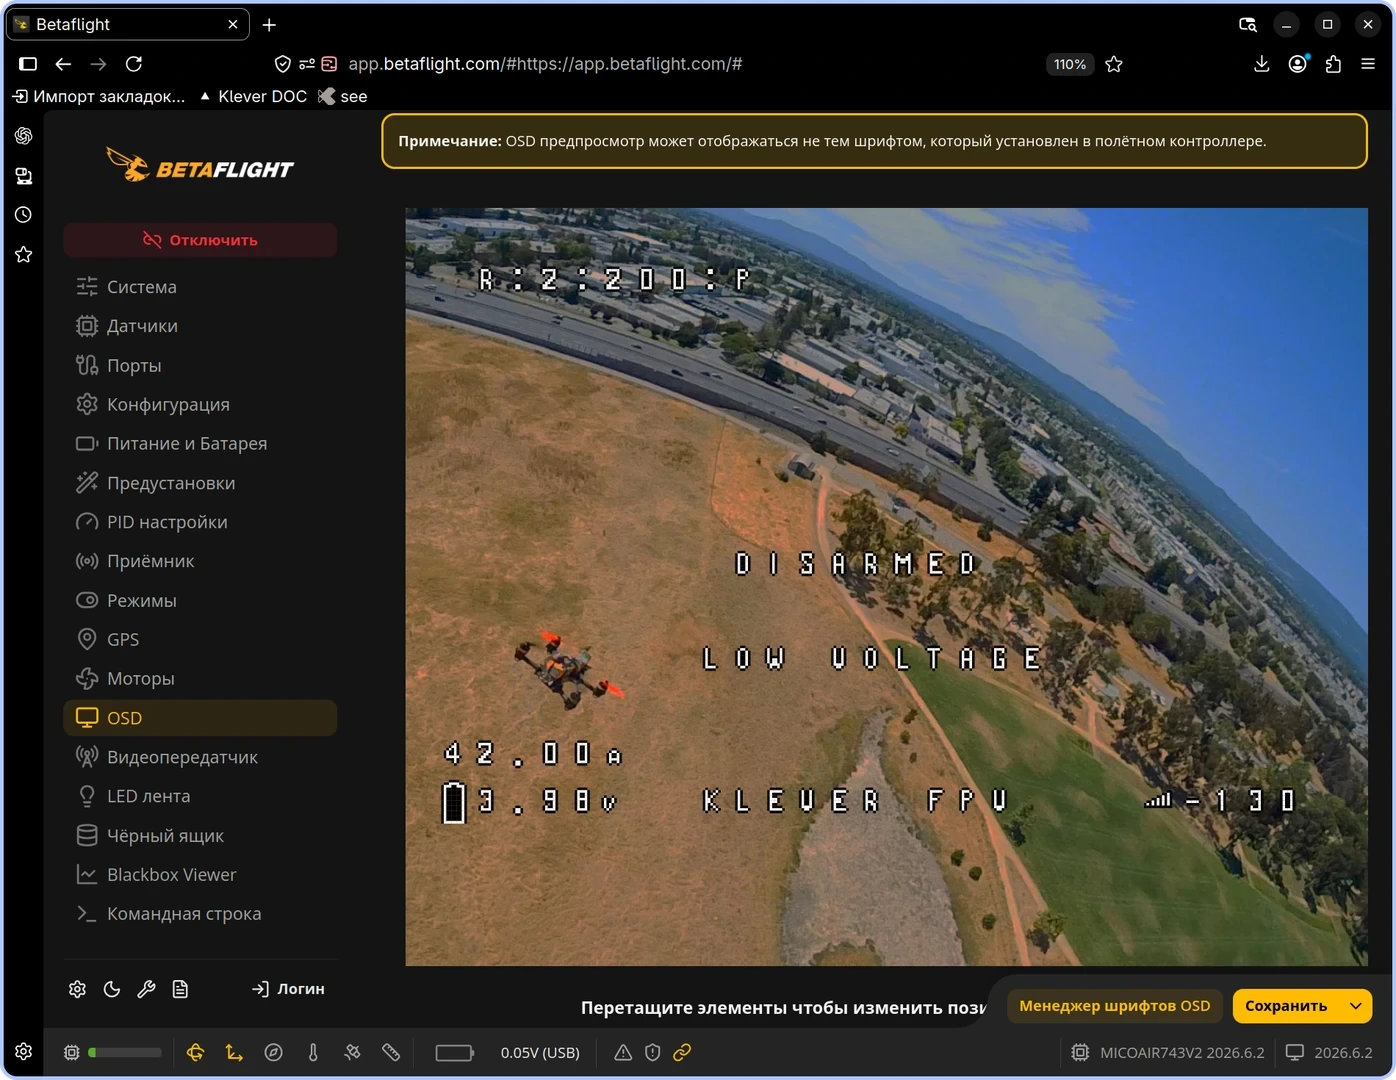
Размещение элементов OSD
Настройка системы видеопередачи
Осторожно
Перед подачей питания подключите антенну к видеопередатчику. Не включайте видеопередатчик без антенны, так как это может привести к его повреждению. Используйте только разрешенные в вашем регионе частоты и мощность передатчика.
Откройте вкладку
Видеопередатчик(Video Transmitter).Если таблица VTX еще не загружена, нажмите
Загрузить из файла(Load from file).Выберите файл VTX-таблицы.
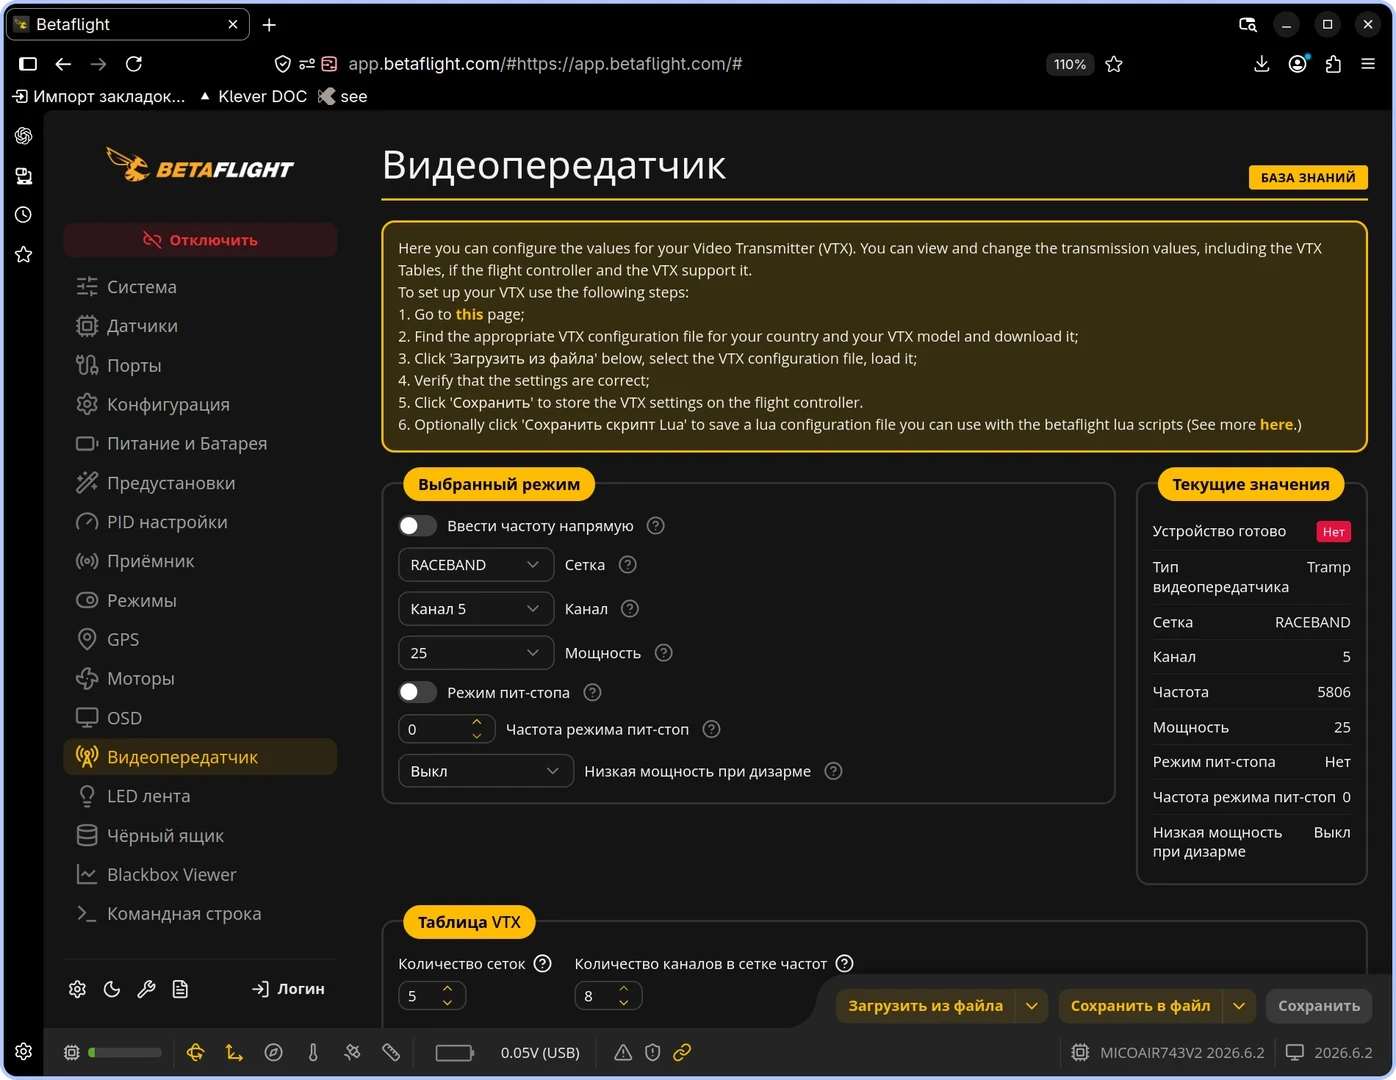
Настройка видеопередатчика
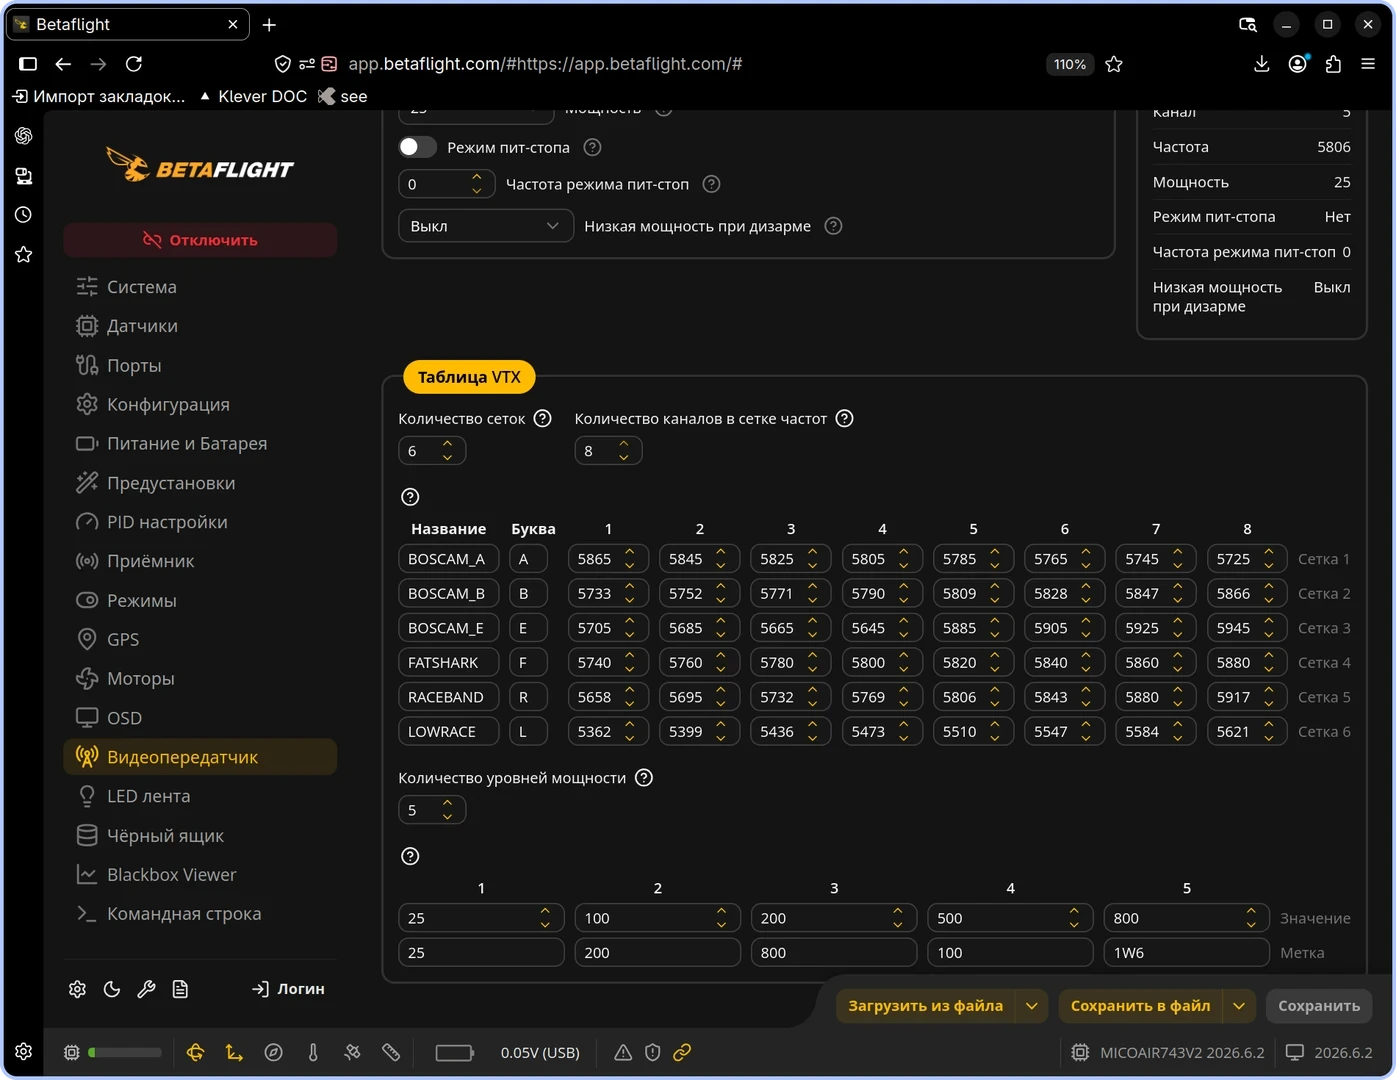
После загрузки таблицы проверьте параметры:
Сетка(Band):RACEBAND;Канал(Channel):Канал 5(Channel 5);Мощность(Power):25;Режим пит-стопа(Pit Mode): по необходимости;Низкая мощность при дизарме(Low Power Disarm):Выкл (Off).
Убедитесь, что таблица частот и уровней мощности загрузилась корректно.
Нажмите
Сохранить(Save).
Настройка LED-ленты
Убедитесь, что функция
Поддержка разноцветной LED ленты(LED_STRIP) уже включена во вкладкеКонфигурация(Configuration).Откройте вкладку
LED лента(LED Strip).Разметьте используемые светодиоды на сетке.
Нажмите
Режим назначения цепи(Wire Ordering Mode) и задайте порядок светодиодов.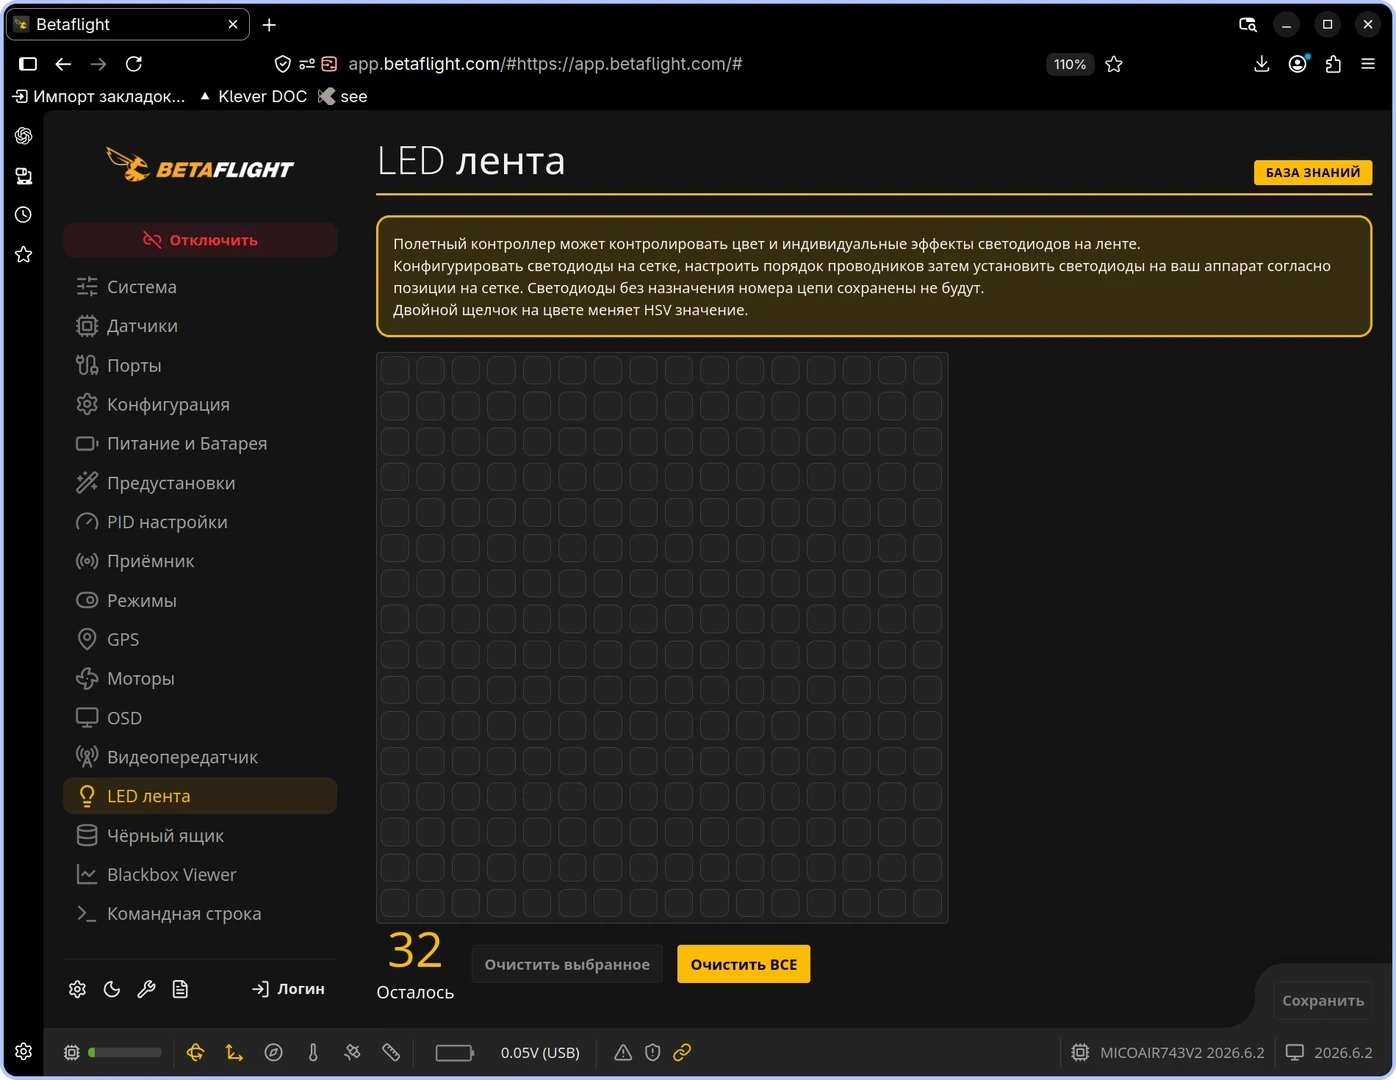
Разметка светодиодов на сетке
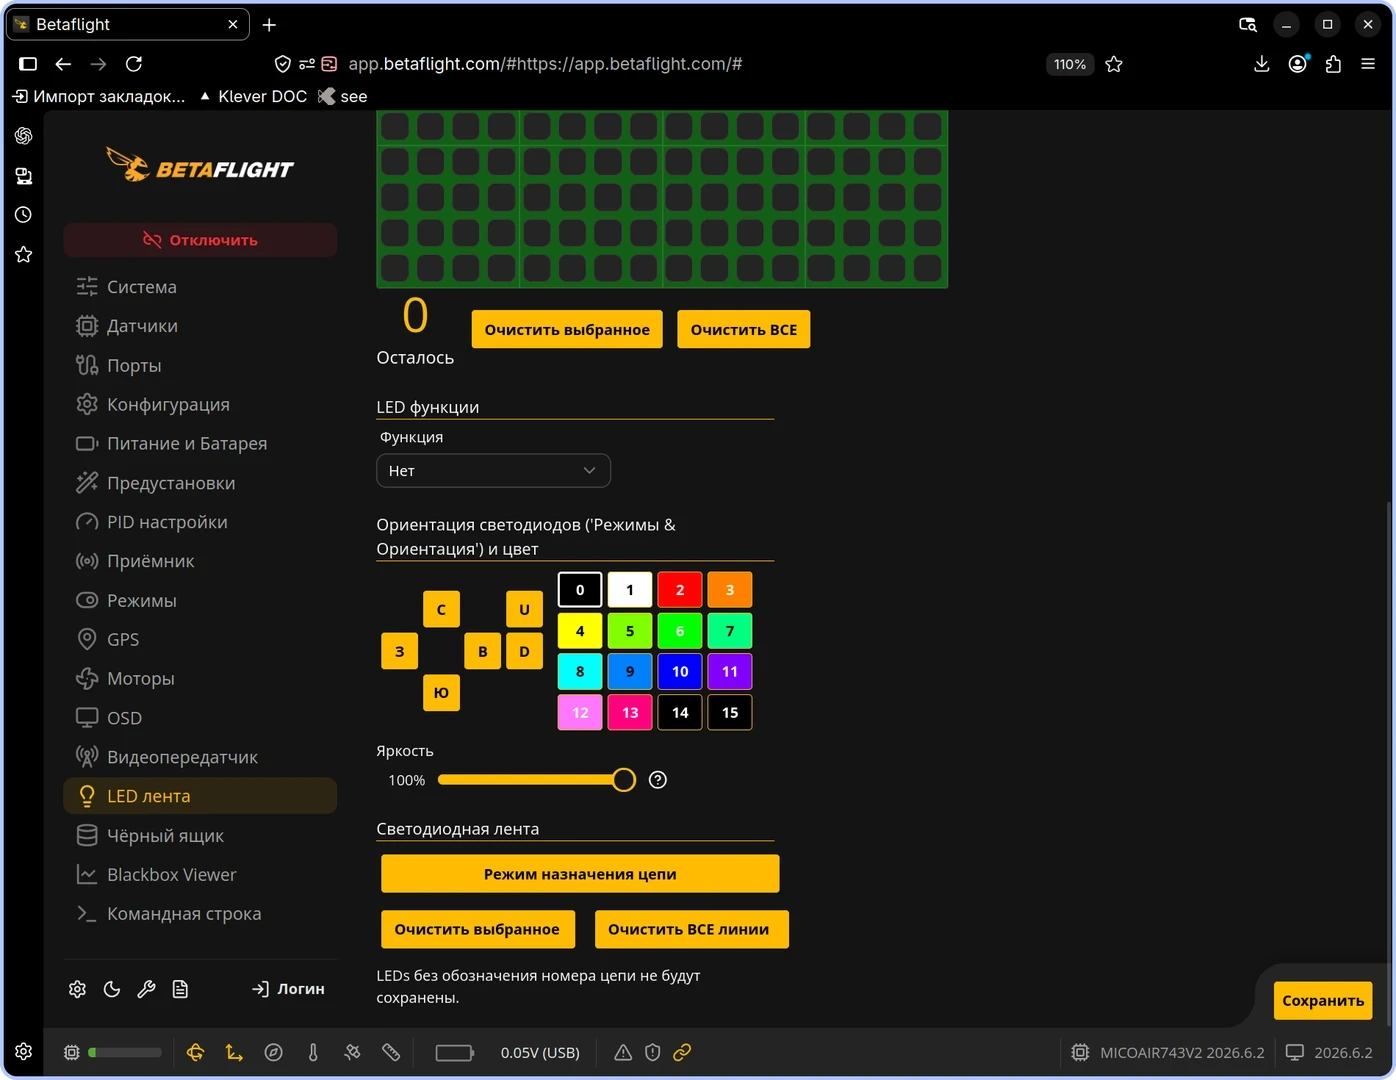
Режим назначения цепи
В поле
Функция(Function) выберитеЦвет(Color).При необходимости в разделе
Изменение цвета(Color modifier) выберите режим, напримерГаз(Throttle).Назначьте цвета по своему усмотрению и нажмите
Сохранить(Save).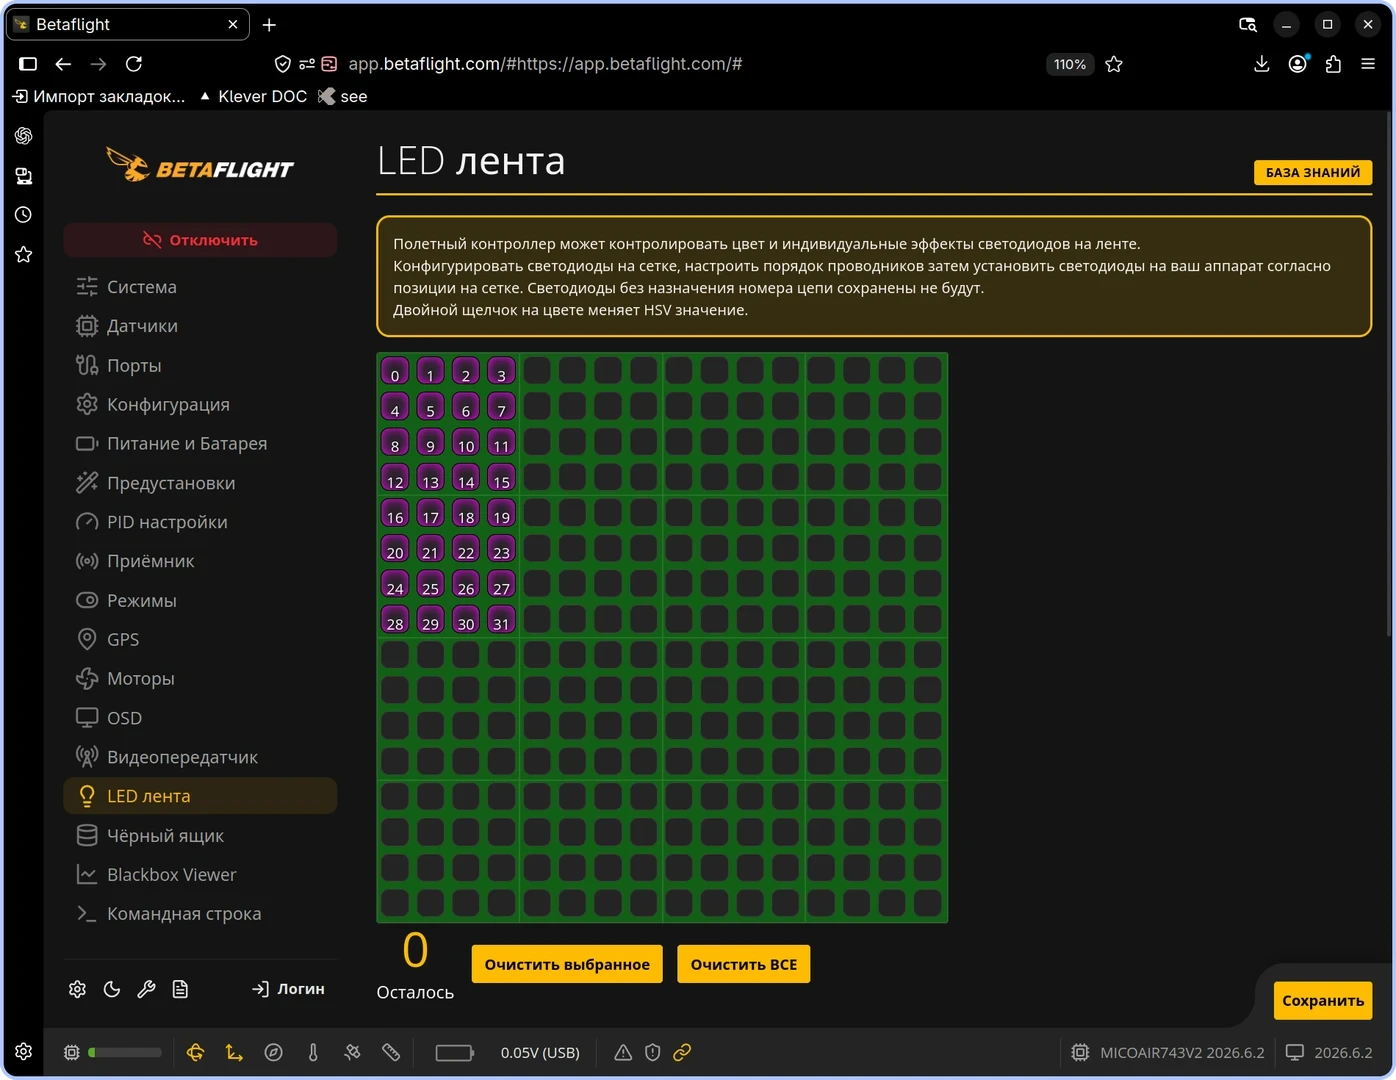
Настройка порядка светодиодов
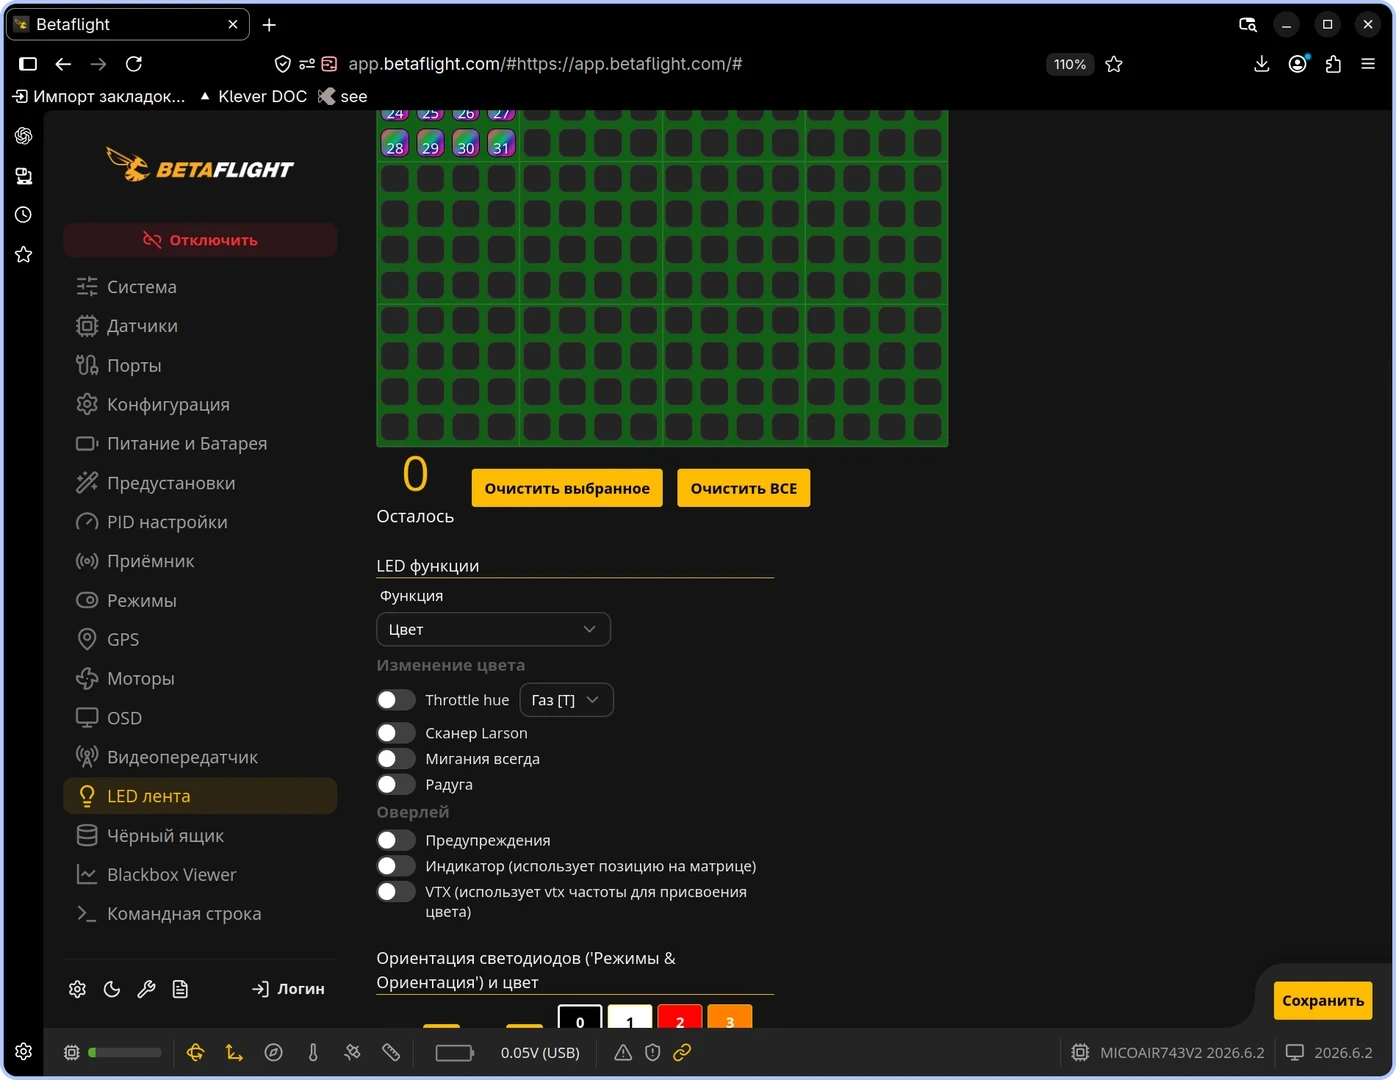
Настройка цвета LED-ленты
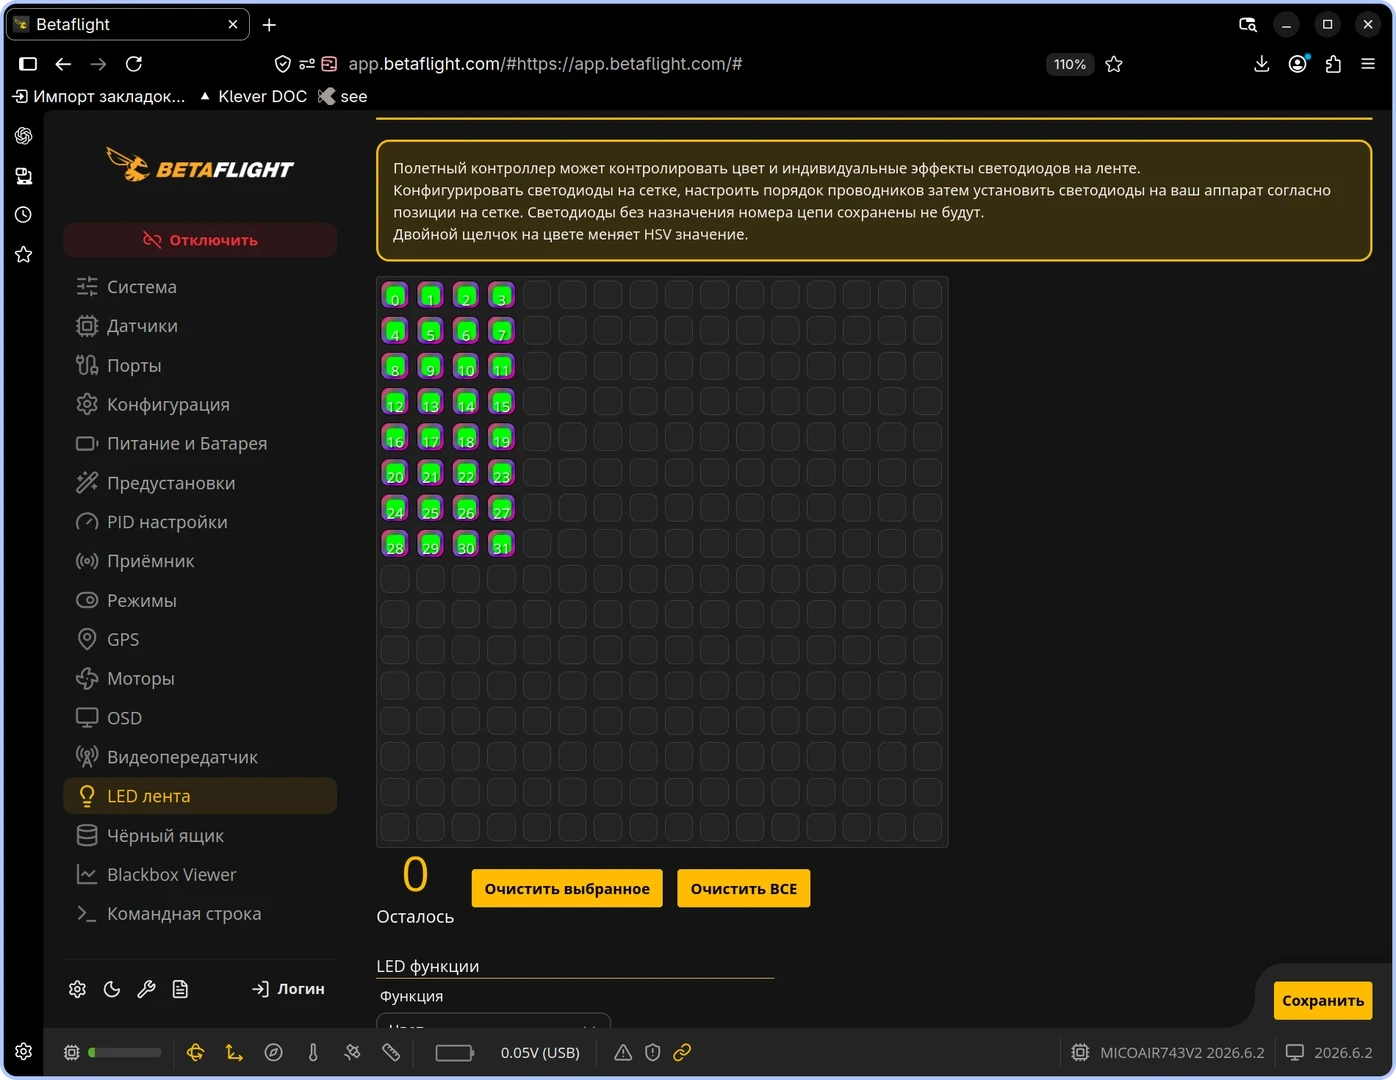
Предварительный просмотр LED-ленты
Заключительная настройка
Проверьте, что во вкладке
Система(Setup) модель квадрокоптера повторяет реальные движения рамы.Убедитесь, что стики и переключатели корректно отображаются во вкладке
Приемник(Receiver).Проверьте, что при переключении режимов во вкладке
Режимы(Modes) активируются нужные диапазоны.Проверьте направление вращения электродвигателей без пропеллеров.
Убедитесь, что OSD отображается в FPV-шлеме.
Устанавливайте пропеллеры только после завершения всех проверок перед первым тестовым запуском.